
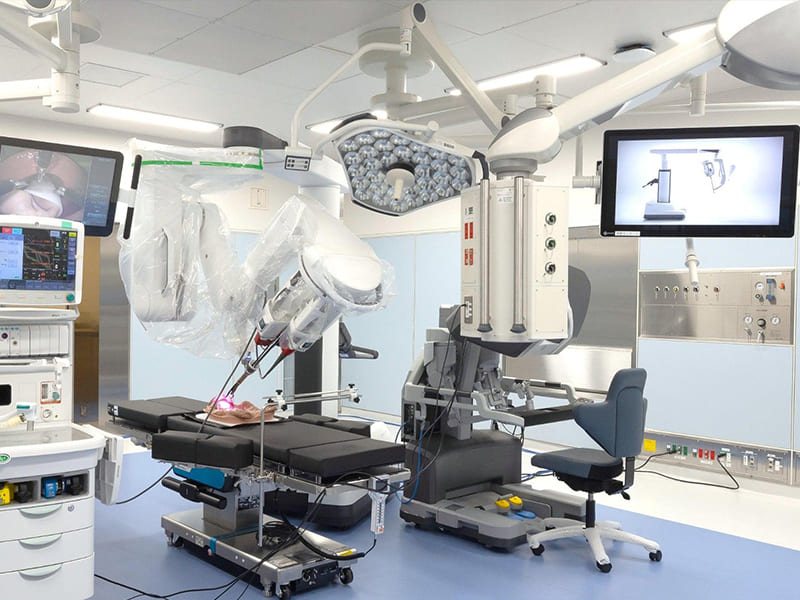
Kein Industrieroboter mit besserer Oberflächengüte. Drei Bedingungen gleichzeitig:.
Klinischer Zweck.
– führt eine medizinisch beabsichtigte Funktion aus (chirurgische Manipulation, Rehabilitation, diagnostische Positionierung).
Mensch-Roboter-Interaktion
– arbeitet in kontinuierlicher Patienten-/Kliniker-Nähe und erfordert vorhersehbare Bewegung und Echtzeit-Feedback. Regulatorische Konformität. – erfüllt Medizinprodukteverordnungen, Risikomanagement (ISO 14971) und Fertigungsrückverfolgbarkeit (ISO 13485). Diese Einschränkungen wirken sich auf Hardware-Entscheidungen aus: welche Toleranzen erreichbar und über Sterilisationszyklen hinweg aufrechterhaltbar sind, welche Materialien Autoklavierung ohne Degradation überstehen, welche Oberflächengüten die Partikelbildung durch Verschleiß in Gewebenähe minimieren. Typen medizinischer Roboter Chirurgische Roboter.
Die technisch anspruchsvollste Kategorie. Multi-DOF-Kinematiken, die menschliche Geschicklichkeit in kleinen chirurgischen Feldern nachbilden. Werkzeugspitzengenauigkeit ±0,1–0,5 mm. Spielarme Getriebe. Struktursteifigkeit, die Durchbiegung unter Gewebewiderstand verhindert.
Fertigungsanforderungen:
Gelenkgehäuse und Getriebeschnittstellen auf IT5–IT7. Oberflächengüte Ra 0,4–0,8 µm auf Lagersitzen. Komponenten, die wiederholte 134°C-Autoklavierung ohne Dimensionsänderung oder Korrosion überstehen. Dies eliminiert die meisten Aluminiumlegierungen aus sterilen Feldrollen – und treibt hin zu 316L-Edelstahl, Titan und medizinischen Polymeren.
Bei 5-axis-CNC-Operationen für chirurgische Komponenten halten Verbundwinkelmerkmale und Bohrungsmittellinienbeziehungen ±0,010–0,020 mm. Basierend auf unseren Produktionsdaten erfordert die konsistente Erreichung dieses Werts In-Process-Messtaster, thermische Stabilisierung und Schlichtschnitte mit 0,05–0,10 mm Schnitttiefe.
Rehabilitations- und Exoskelett-Roboter Verlängerter physischer Kontakt während Therapiesitzungen verschiebt Prioritäten hin zu Kraftkontrolle, ergonomischer Nachgiebigkeit und Sitzungs-zu-Sitzungs-Wiederholbarkeit. Ein Exoskelett, das für 45-minütige Sitzungen getragen wird, muss leicht genug sein, dass sein Gewicht die Therapieeffektivität nicht einschränkt.
Aluminium 6061-T6 oder 7075-T6 für Strukturelemente, wo die Kostenprämie von Titan nicht gerechtfertigt ist. Glatte, gratfreie Patientenkontaktflächen verhindern Hautreizungen. Fertigungsherausforderung: Aufrechterhaltung der Toleranzkonsistenz über mehrere Größenvarianten für unterschiedliche Patientenanthropometrien – erfordert dokumentierte Prozessfähigkeit, nicht Einzelstichproben.
Krankenhausautomatisierung
Logistikroboter, Apothekensysteme, UV-Desinfektionsplattformen. Generell geringere Positionsgenauigkeit, aber höhere Zuverlässigkeits- und Verfügbarkeitsanforderungen. Modulare Wartbarkeit (ausgefallene Module in Minuten austauschbar). Kontaminationsresistenz. Leiser Betrieb.
Materialien: Apotheken-Ausnahme:.
Hohe Wiederholgenauigkeit für Abgabegenauigkeit mit Konsequenzen, die sich chirurgischen Risikoniveaus annähern. Konsistente Bewegungsprofile und kontrollierte Lagervorspannung sind hier entscheidend.
Therapie- und Telepräsenz.
Patienteninteraktion, Fernkonsultation, Unterstützung der Verhaltenstherapie. Schwerpunkt auf stabiler Mobilität, Kommunikationsintegration und Gehäusehaltbarkeit. Präzisionstoleranzen chirurgischer Systeme gelten nicht, aber konsistente Montagequalität und Oberflächenintegrität sind wichtig für Systeme, die mit vulnerablen Bevölkerungsgruppen interagieren. Wie medizinische Roboter funktionieren.
Mechanische Struktur
Mehrachsige Strukturen, die genaue, wiederholbare Bewegung liefern. Bei seriellen 6-DOF-Armen akkumuliert sich der Gelenkpositionsfehler – 0,01 mm an Gelenk 1 kann 0,05–0,1 mm Fehler am Endeffektor erzeugen. Diese Verstärkung bedeutet, dass Lagerauswahl, Gehäusebohrungstoleranzen und Montagevorspannung mit Blick auf die gesamte kinematische Kette spezifiziert werden müssen.
Spielarme Übertragung
ist in chirurgischen Systemen Standard. Harmonic-Drive-Getriebe erfordern IT5–IT6-Gehäusebohrungen mit Ra ≤ 0,4 µm – typischerweise Schleifen oder Honen nach dem CNC-Drehen erforderlich. Seilzugmechanismen eliminieren Getriebehysterese aus demselben Grund.
Sensoren und Steuerung.
Kraft-/Drehmomentsensoren, optische Encoder und Vision-Systeme speisen eine Regelung mit geschlossenem Regelkreis, die Trajektorien in Echtzeit anpasst. Die Kraftrückmeldung eines chirurgischen Roboters – die Geweberesistenzniveaus unterscheidet – hängt von Sensor Empfindlichkeit und Übertragungssteifigkeit ab. Lagervorspannung, die über ein Jahr um 15–20% abfällt, zeigt sich nicht sofort als Bewegungsfehler, aber sie verschlechtert die Kraftsignalqualität, die die sensorischen Informationen des Chirurgen beeinflusst. Eine häufige Falle, die wir sehen: Behandlung der Lagervorspannung als statische Spezifikation statt als Servicelebensdauer-Parameter, der überwacht werden muss. Software und Autonomie.
Die meisten Systeme arbeiten unter überwachter Autonomie – der Roboter führt geplante Bewegungen mit kontinuierlicher menschlicher Aufsicht und kliniker-Override-Befugnis aus. Volle Autonomie steht sowohl vor regulatorischen als auch Haftungsbarrieren. Bewegungsplanungsalgorithmen müssen nachweislich vorhersehbares Verhalten erzeugen, und Fail-Safe-Logik muss für FDA- oder CE-Einreichung testbar und dokumentiert sein.
Kraft-/Drehmomentsensoren, optische Encoder und Vision-Systeme speisen eine Regelung mit geschlossenem Regelkreis, die Trajektorien in Echtzeit anpasst. Das Kraftfeedback eines Chirurgieroboters – das Gewebewiderstandsniveaus unterscheidet – hängt von der Sensorempfindlichkeit und der Übertragungssteifigkeit ab. Eine Lagervorspannung, die über ein Jahr um 15–20 % abfällt, zeigt sich nicht sofort als Bewegungsfehler, verschlechtert jedoch die Kraftsignalqualität, die die sensorischen Informationen des Chirurgen beeinflusst. Ein häufiger Fehler, den wir sehen: Die Lagervorspannung als statische Spezifikation zu behandeln, anstatt als Lebensdauerparameter, der überwacht werden muss.
Software und Autonomie
Die meisten Systeme arbeiten unter überwachter Autonomie – der Roboter führt geplante Bewegungen mit kontinuierlicher menschlicher Aufsicht und ärztlicher Eingriffsbefugnis aus. Vollständige Autonomie steht sowohl vor regulatorischen als auch haftungsrechtlichen Hürden. Bewegungsplanungsalgorithmen müssen nachweislich vorhersehbares Verhalten erzeugen, und die Fail-Safe-Logik muss für FDA- oder CE-Einreichungen testbar und dokumentiert sein.
Technische Herausforderungen
| Herausforderung | Klinische Auswirkungen | Fertigungsreaktion |
|---|---|---|
| Präzision + Wiederholbarkeit | Positionierfehler beeinflusst Ergebnisse | Enge Toleranzen, kinematische Fehlerkartierung |
| Sicherheitsredundanz | Unkontrollierte Bewegung = Patientengefahr | Zweikanalige Sensorik, mechanische Endanschläge |
| Langzeitstabilität | Leistungsdrift gefährdet die Sicherheit | Verschleißfeste Verbindungen, kontrollierte Vorspannung |
| Sterilisationskompatibilität | Oberflächen-/Maßverschlechterung | 316L oder Ti, Elektropolieren, Autoklavqualifikation |
| Konsistenz bei geringen Stückzahlen | Chargenschwankungen = regulatorisches Risiko | Dokumentierter Cpk ≥1,33, vollständige Rückverfolgbarkeit |
Sterilisationsmaterialien: Schwarzoxid, Verzinken und Standard-Eloxieren sind für Komponenten im Sterilfeld typischerweise nicht akzeptabel. Elektropolieren von 316L auf Ra ≤ 0,4 µm (häufig ≤0,2 µm für kritische Oberflächen) bietet Korrosionsbeständigkeit, Reinigungsfähigkeit und Oberflächenintegrität. Elektropolieren entfernt 5–10 µm – kritische Maße müssen zur Kompensation bearbeitet werden.
Konsistenz bei geringen Stückzahlen ist die am meisten unterschätzte Herausforderung. Chirurgische Systeme werden möglicherweise in Stückzahlen von 50–200 Einheiten pro Jahr ausgeliefert. Die Aufrechterhaltung enger Prozessfähigkeit bei diesen Volumina – ohne statistische Mittelung bei hohen Stückzahlen – erfordert echten Cpk ≥1,33, nicht nur prüfungsbasierte Konformität.
Regulatorischer Rahmen
Designbeschränkungen von Tag eins
FDA 510(k)/PMA, CE-Kennzeichnung gemäß EU-MDR und ISO 13485 sind keine Zertifizierungsmeilensteine nach der Entwicklung – sie sind Designbeschränkungen ab der ersten Architekturentscheidung.
ISO 13485 erfordert dokumentierte Designkontrollen: validierte Herstellungsprozesse (nicht nur Teile), nachgewiesen fähige Prüfmethoden und formelle Änderungskontrolle für jede Prozessmodifikation. Informelle Iteration ist mit 13485-Konformität nicht vereinbar.
FDA-Rückverfolgbarkeit: Die Anforderungen an Design History File (DHF) und Device History Record (DHR) bedeuten, dass jede Produktionseinheit Dokumentation benötigt, die Komponenten mit Spezifikationen, Fertigungsaufzeichnungen und Prüfdaten verknüpft. Lieferanten, die dies nicht konsistent bereitstellen können, schaffen regulatorische Risiken.
ISO 14971 Risikomanagement identifiziert unbeabsichtigte Bewegungen, Gelenkversagen und Verschleißpartikelkontamination als signifikante Gefahren – was redundante Bewegungsbegrenzungen, konservative Sicherheitsfaktoren und Oberflächenbehandlungen zur Minimierung der Partikelbildung vorantreibt.
Beschaffung von Präzisionskomponenten
Warum es eine technische Entscheidung ist
Gelenkgehäuse, Übertragungsschnittstellen, Lagersitze und Endeffektorhalterungen sind Präzisions-CNC-Teile, bei denen Genauigkeit, Oberflächenqualität und Rückverfolgbarkeit nicht verhandelbar sind. Eine Bohrung, die 0,025 mm über Maß liegt, bedeutet ein Lager, das mit Spiel statt mit Vorspannung läuft – was mit der Zeit Positionsrauschen und Verschlechterung der Kraftrückmeldung verursacht.
Bewertungskriterien für Lieferanten
Prozessfähigkeit vor Mustergenauigkeit. Ein Erstmuster mit hervorragenden Ergebnissen beweist, dass das Teil einmal hergestellt werden kann. Cpk ≥1,33 über Produktionschargen hinweg beweist Konsistenz – die einzige aussagekräftige Kennzahl für die Beschaffung von Medizinrobotern.
Oberflächengüte passend zur Anwendung. Lagersitze: Ra ≤ 0,4 µm (Schleifen oder sorgfältiges Finish-Drehen). Komponenten im Sterilfeld: Ra ≤ 0,2 µm nach dem Elektropolieren – mit vorkompensierten Maßen für den Materialabtrag.
Vollständige Rückverfolgbarkeit. Schmelznummer bis zum zertifizierten MTR, Prozessaufzeichnungen pro Charge, Prüfdaten für Audits verfügbar. Die Mindestbasis für regulierte Medizinproduktekomponenten.
Kontrollierte Prozessdisziplin. Lieferanten, die in AS9100- oder ISO 13485-Umgebungen arbeiten, verstehen, dass undokumentierte Prozessänderungen nicht akzeptabel sind. Nach unserer Erfahrung in der Fertigung haben Betriebe ohne diesen Hintergrund durchweg Probleme mit der Dokumentationsdisziplin, die Kunden für Medizinprodukte verlangen.
Fähigkeit für kleine Serien. Programme mit 20–100 Einheiten pro Jahr über mehrere Komponentenfamilien. Lieferanten, die dokumentierte Fähigkeiten bei diesen Volumina aufrechterhalten, sind schwerer zu finden als Produktionsbetriebe mit hohen Stückzahlen.
Markttrends
Zunehmende Autonomie innerhalb regulatorischer Grenzen. KI-gesteuerte Bewegungsplanung muss erklärbar und testbar sein, nicht nur genau. Die Validierungslast für Black-Box-Algorithmen in sicherheitskritischen Systemen ist unter aktuellen Rahmenwerken prohibitiv.
Modulare Architektur. Standardisierte, austauschbare Armsegmente und Endeffektoren nutzen validierte Komponenten über Varianten hinweg wieder – was den regulatorischen Einreichungsaufwand reduziert und den Kundendienst vereinfacht. Aus Fertigungssicht ermöglicht Modularität die Komponentenstandardisierung, was die Chargenwirtschaftlichkeit bei niedrigen Jahresvolumina verbessert.
Kostensenkung und erweiterte Einsatzbereiche. Reifere Prozesse und tiefere Erfahrung in der Lieferkette senken die Kosten und ermöglichen den Einsatz in Rehabilitationskliniken und regionalen Krankenhäusern mit unterschiedlichen Kostenerwartungen. In Projekten, die wir geliefert haben, werden Skalierbarkeit und Robustheit der Lieferkette strategisch ebenso wichtig wie die technische Spitzenleistung.
Schlussfolgerung
Medizinroboter gehören zu den anspruchsvollsten technischen Systemen, die gebaut werden – nicht weil eine einzelne Technologie einzigartig schwierig wäre, sondern weil klinische Leistung, Patientensicherheit, regulatorische Konformität und Fertigungskonsistenz gleichzeitig bei geringen Stückzahlen mit null Toleranz für Feldausfälle erreicht werden müssen.
Die Details, die über Erfolg entscheiden, sind nicht die sichtbaren (Kinematik, Steuerungsarchitektur). Es sind die Bohrungstoleranzen, die die kinematische Genauigkeit über Chargen hinweg aufrechterhalten, Oberflächengüten, die Hunderte von Sterilisationszyklen überstehen, und Materialrückverfolgbarkeit, die regulatorische Audits erfüllt. Für Beschaffungsteams unterscheidet das Verständnis dieser Anforderungen einen fähigen Medizinproduktelieferanten von einer kompetenten allgemeinen Zerspanungswerkstatt. Sie benötigen Hilfe bei der Beschaffung von Präzisions-CNC-Komponenten für Medizinroboterprogramme? [Kontaktieren Sie unser Ingenieurteam] für Prozessfähigkeitsbewertung, Materialberatung und Fertigungsunterstützung.
FAQ
Sind Medizinroboter vollständig autonom?
Nein. Die meisten arbeiten unter überwachter Autonomie – automatisierte Positionierung und Ablaufsteuerung mit menschlicher klinischer Entscheidungsfindung. Die FDA- und EU-MDR-Anforderungen an vorhersehbares, transparentes Verhalten machen vollständige patientenorientierte Autonomie mit aktuellen Validierungsmethoden unpraktikabel.
Wie präzise sind chirurgische Roboter?
Positionierwiederholbarkeit von ±0,1–0,5 mm an der Werkzeugspitze – deutlich besser als die menschliche Hand für feine repetitive Bewegungen, ohne Tremor. Roboter erweitern die physische Fähigkeit des Chirurgen, während der Chirurg alle Verfahrensentscheidungen behält.
Welche Materialien werden verwendet?
316L-Edelstahl für die sterile Feldstruktur (autoklavierbar, elektropolierbar). Titan Grad 5/23, wo Gewichtsreduzierung entscheidend ist. Aluminium 6061-T6 für nicht sterile Strukturbauteile. Medizinische Polymere für patientenkontaktierende Oberflächen, die Biokompatibilität erfordern.
Wie wirkt sich die CNC-Qualität auf die Leistung aus?
Direkt. Die Bohrungsgenauigkeit bestimmt die Lagervorspannung → beeinflusst die Positionswiederholbarkeit und die Kraftrückmeldung. Übertragungstoleranzen beeinflussen das Spiel und den kinematischen Fehler. Die Oberflächengüte an den Lagersitzen bestimmt die Verschleißrate und die Partikelbildung. Eine Charge von Gehäusen mit um 0,02 mm überdimensionierten Bohrungen verschlechtert die Qualität der Kraftrückmeldung im Laufe der Zeit, ohne dass ein offensichtlicher Ausfall auftritt.
Welche Zertifizierungen sollten Komponentenlieferanten haben?
ISO 13485 ist die Basislinie. AS9100 bietet eine kompatible Präzisionsprozessdisziplin. Über die Zertifizierung hinaus: dokumentierte Cpk-Daten zu kritischen Maßen, vollständige Material-/Prozesstransparenz und Erfahrung im Betrieb unter formaler Änderungskontrolle – denn in der Medizingerätefertigung ist eine undokumentierte Prozessänderung ein regulatorisches Ereignis.


