
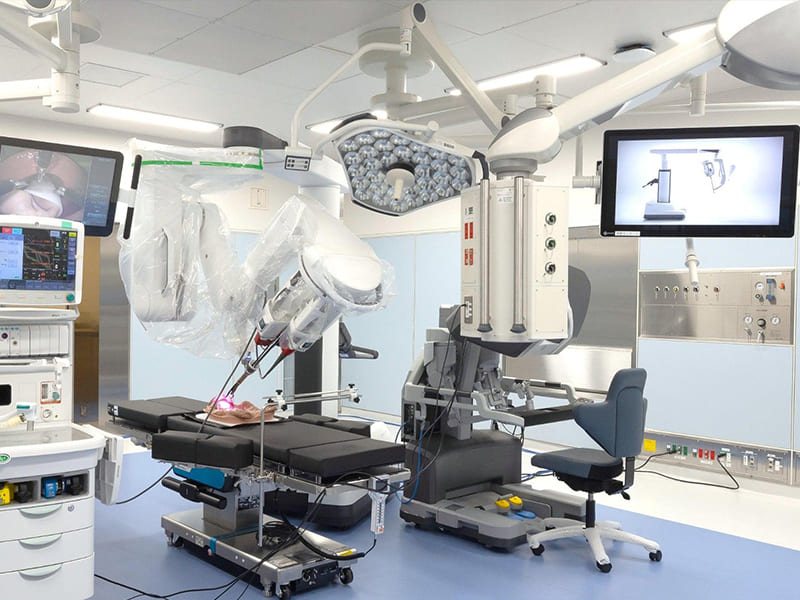
Производитель хирургических роботов обнаруживает, что посадочные отверстия под подшипники в корпусах шарниров превышают размер на 0,02 мм по всей производственной партии — в пределах допуска по чертежу, но на верхней границе. Результат: заниженный предварительный натяг подшипников по всей кинематической цепи. Качество сигнала обратной связи по усилию измеримо снижается в течение 6 месяцев, поскольку уменьшенный натяг допускает микроперемещения в каждом шарнире. Ни один отдельный шарнир не выходит из строя. Система проходит все размерные проверки. Но хирурги сообщают о снижении “чувства” во время процедур — клиническое ухудшение характеристик, которое напрямую связано с производственным размером, находящимся на неправильном конце поля допуска. Мы регулярно оцениваем требования к прецизионным компонентам для программ медицинской робототехники. В этой инженерной области связь между качеством CNC-обработки и клиническими характеристиками прямая и измеримая — допуск отверстия, технически соответствующий норме, но функционально маргинальный, создаёт систему, которая технически работает, но клинически показывает недостаточные результаты.
Медицинские роботы работают в непосредственной близости от пациентов во время хирургии, реабилитации и клинического ухода — что принципиально отличает их от промышленной робототехники. Это руководство охватывает типы систем, технологии, обеспечивающие их функционирование, инженерные задачи, нормативные требования, определяющие решения по аппаратному обеспечению, и то, что необходимо инженерам и отделам закупок при поиске прецизионных компонентов.
Что определяет медицинского робота?
Это не промышленный робот с лучшей чистовой обработкой поверхности. Три условия одновременно:
Клиническое назначение — выполняет медицински предназначенную функцию (хирургические манипуляции, реабилитация, диагностическое позиционирование). Взаимодействие человек-робот — работает в условиях непрерывной близости к пациенту/клиницисту, требуя предсказуемого движения и обратной связи в реальном времени. Соответствие нормативным требованиям — удовлетворяет требованиям к медицинским изделиям, управлению рисками (ISO 14971) и прослеживаемости производства (ISO 13485).
Эти ограничения каскадно влияют на решения по аппаратному обеспечению: какие допуски достижимы и поддерживаемы через циклы стерилизации, какие материалы выдерживают автоклавирование без деградации, какая чистота поверхности минимизирует образование частиц износа вблизи тканей.
Типы медицинских роботов
Хирургические роботы
Наиболее технически требовательная категория. Многозвенная кинематика, воспроизводящая человеческую ловкость в малых хирургических полях. Точность кончика инструмента ±0,1–0,5 мм. Передачи без люфта. Структурная жёсткость, предотвращающая деформацию под сопротивлением тканей.
Производственные требования: Корпуса шарниров и интерфейсы передач по IT5–IT7. Чистота поверхности Ra 0,4–0,8 мкм на посадочных поверхностях подшипников. Компоненты, выдерживающие повторное автоклавирование при 134°C без изменения размеров или коррозии. Это исключает большинство алюминиевых сплавов из стерильных зон — смещая выбор в сторону нержавеющей стали 316L, титана и полимеров медицинского класса.
В операциях 5-axis CNC для хирургических компонентов элементы со сложными углами и взаимосвязи осевых линий отверстий выдерживаются в пределах ±0,010–0,020 мм. По нашим производственным данным, стабильное достижение этого требует внутрипроцессного зондирования, термостабилизации и чистовых проходов с глубиной резания 0,05–0,10 мм.
Реабилитационные роботы и экзоскелеты
Продолжительный физический контакт во время терапевтических сеансов смещает приоритеты в сторону управления усилием, эргономической податливости и повторяемости от сеанса к сеансу. Экзоскелет, носимый в течение 45-минутных сеансов, должен быть достаточно лёгким, чтобы его вес не ограничивал эффективность терапии.
Материалы: Алюминий 6061-T6 или 7075-T6 для структурных элементов, где ценовая премия титана не оправдана. Гладкие поверхности контакта с пациентом без заусенцев предотвращают раздражение кожи. Производственная задача: поддержание согласованности допусков across multiple size variants for different patient anthropometrics — requires documented process capability, not one-off sampling.
Больничная автоматизация
Логистические роботы, аптечные системы, платформы УФ-дезинфекции. Как правило, более низкая позиционная точность, но более высокие требования к надёжности и времени безотказной работы. Модульная ремонтопригодность (отказавшие модули заменяются за минуты). Устойчивость к загрязнениям. Тихая работа.
Исключение для аптек: Высокая повторяемость для точности дозирования с последствиями, приближающимися к уровням хирургического риска. Согласованные профили движения и контролируемый предварительный натяг подшипников имеют здесь значение.
Терапевтические и телеприсутствие
Взаимодействие с пациентом, удалённые консультации, поддержка поведенческой терапии. Акцент на стабильной мобильности, интеграции связи и долговечности корпуса. Прецизионные допуски хирургических систем не применяются, но согласованное качество сборки и целостность поверхности важны для систем, взаимодействующих с уязвимыми группами населения.
Как работают медицинские роботы
Механическая структура
Многоосевые структуры, обеспечивающие точное, повторяемое движение. В последовательных 6-DOF манипуляторах ошибка положения шарнира накапливается — 0,01 мм в шарнире 1 может дать ошибку 0,05–0,1 мм на концевом эффекторе. Это усиление означает, что выбор подшипников, допуски посадочных отверстий корпусов и предварительный натяг при сборке должны задаваться с учётом всей кинематической цепи.
Передача без люфта является стандартом в хирургических системах. Волновые приводы требуют посадочных отверстий корпусов IT5–IT6 с Ra ≤ 0,4 мкм — обычно требуется шлифование или хонингование после CNC-точения. Кабельные приводные механизмы устраняют гистерезис зубчатых передач по той же причине.
Датчики и управление
Датчики силы/момента, оптические энкодеры и системы технического зрения обеспечивают обратную связь в замкнутом контуре управления, которая корректирует траектории в реальном времени. Силовая обратная связь хирургического робота — различение уровней сопротивления тканей — зависит от чувствительности датчиков и жёсткости передачи. Предварительный натяг подшипников, который снижается на 15–20% за год, не проявляется сразу как ошибка движения, но ухудшает качество силового сигнала, влияя на сенсорную информацию для хирурга. Одна распространённая ошибка, которую мы наблюдаем: отношение к предварительному натягу подшипников как к статическому параметру, а не как к параметру срока службы, требующему мониторинга.
Программное обеспечение и автономность
Большинство систем работают в режиме контролируемой автономности — робот выполняет запланированные движения при непрерывном наблюдении человека и праве клинициста на вмешательство. Полная автономность сталкивается как с регуляторными, так и с юридическими барьерами. Алгоритмы планирования движений должны обеспечивать демонстрируемо предсказуемое поведение, а логика отказобезопасности должна быть тестируемой и документированной для подачи в FDA или для получения маркировки CE.
Инженерные задачи
| Проблема | Клиническое влияние | Производственный отклик |
|---|---|---|
| Точность + повторяемость | Ошибка позиционирования влияет на результаты | Жёсткие допуски CNC, картирование кинематических ошибок |
| Резервирование безопасности | Неконтролируемое движение = риск для пациента | Двухканальное сенсорное восприятие, механические жёсткие упоры |
| Долгосрочная стабильность | Дрейф характеристик ставит под угрозу безопасность | Износостойкие соединения, контролируемый предварительный натяг |
| Совместимость со стерилизацией | Деградация поверхности/размеров | 316L или Ti, электрохимическая полировка, квалификация автоклавирования |
| Стабильность при малых объёмах | Вариация между партиями = регуляторный риск | Документированный Cpk ≥1,33, полная прослеживаемость |
Материалы для стерилизации: Чёрное оксидирование, цинкование и стандартное анодирование, как правило, неприемлемы для компонентов стерильной зоны. Электрохимическая полировка 316L до Ra ≤ 0,4 мкм (часто ≤0,2 мкм для критических поверхностей) обеспечивает коррозионную стойкость, очищаемость и целостность поверхности. Электрохимическая полировка удаляет 5–10 мкм — критические размеры должны быть обработаны с компенсацией.
Стабильность при малых объёмах — это наиболее недооценённая проблема. Хирургические системы могут поставляться в объёме 50–200 единиц в год. Поддержание узкой воспроизводимости при таких объёмах — без статистического усреднения больших партий — требует реального Cpk ≥1,33, а не просто соответствия по результатам контроля.
Регуляторная база
Ограничения проектирования с первого дня
FDA 510(k)/PMA, маркировка CE в соответствии с EU MDR и ISO 13485 — это не этапы сертификации после разработки, а ограничения проектирования, начиная с первого архитектурного решения.
ISO 13485 требует документированного управления проектированием: валидированные производственные процессы (а не только детали), подтверждённая пригодность методов контроля и формальный контроль изменений для любой модификации процесса. Неформальные итерации несовместимы с соответствием 13485.
Прослеживаемость FDA: Требования к файлу истории проектирования (DHF) и записи истории устройства (DHR) означают, что каждая производственная единица нуждается в документации, связывающей компоненты со спецификациями, производственными записями и данными контроля. Поставщики, не способные обеспечить это на постоянной основе, создают регуляторные риски.
Управление рисками по ISO 14971 определяет непреднамеренное движение, отказ соединения и загрязнение частицами износа как значительные опасности — что требует резервированных ограничителей движения, консервативных коэффициентов запаса и обработки поверхностей, минимизирующей образование частиц.
Поиск прецизионных компонентов
Почему это техническое решение
Корпуса соединений, интерфейсы передачи, посадочные места подшипников и крепления рабочих органов — это прецизионные детали CNC, где точность, качество поверхности и прослеживаемость не подлежат обсуждению. Отверстие, превышенное на 0,025 мм, означает, что подшипник работает с зазором, а не с предварительным натягом — что со временем вносит позиционный шум и ухудшение обратной связи по усилию.
Критерии оценки поставщиков
Воспроизводимость процесса важнее точности образца. Первая деталь с отличными результатами доказывает, что деталь можно изготовить один раз. Cpk ≥1,33 по производственным партиям доказывает стабильность — единственный значимый показатель для закупок медицинских роботов.
Чистота поверхности, соответствующая применению. Посадочные места подшипников: Ra ≤ 0,4 мкм (шлифование или аккуратное чистовое точение). Компоненты стерильной зоны: Ra ≤ 0,2 мкм после электрохимической полировки — с компенсацией размеров до полировки на величину съёма материала.
Полная прослеживаемость. Номер плавки до сертифицированного MTR, записи процессов по партиям, данные контроля, доступные для аудита. Минимальный базовый уровень для компонентов регулируемых медицинских изделий.
Дисциплина контролируемых процессов. Поставщики, работающие в средах AS9100 или ISO 13485, понимают, что недокументированные изменения процессов недопустимы. По нашему опыту на производстве, цеха без такого опыта неизменно испытывают трудности с документационной дисциплиной, которую требуют заказчики медицинских изделий.
Возможность малосерийного производства. Программы, выпускающие 20–100 единиц в год по нескольким семействам компонентов. Поставщиков, поддерживающих документированную воспроизводимость при таких объёмах, найти труднее, чем крупносерийные производства.
Тенденции рынка
Рост автономности в рамках регуляторных ограничений. Планирование движения на основе ИИ должно быть объяснимым и тестируемым, а не просто точным. Бремя валидации алгоритмов типа «чёрный ящик» в системах, критичных для безопасности, недопустимо велико в рамках действующих нормативов.
Модульная архитектура. Стандартизированные сменные сегменты манипулятора и рабочие органы позволяют повторно использовать валидированные компоненты в разных вариантах — снижая усилия по регуляторной подаче и упрощая сервисное обслуживание. С производственной точки зрения модульность обеспечивает стандартизацию компонентов, улучшая экономику партий при малых годовых объёмах.
Снижение стоимости и расширение внедрения. Зрелость процессов и более глубокий опыт цепочки поставок снижают затраты, позволяя внедрять решения в реабилитационных клиниках и региональных больницах с иными ожиданиями по стоимости. В реализованных нами проектах масштабируемость и надёжность цепочки поставок становятся столь же стратегически важными, как и пиковая техническая производительность.
Заключение
Медицинские роботы — одни из самых требовательных инженерных систем — не потому, что какая-либо отдельная технология уникально сложна, а потому, что клиническая эффективность, безопасность пациентов, регуляторное соответствие и производственная стабильность должны быть достигнуты одновременно при малых объёмах с нулевой терпимостью к отказам в эксплуатации.
Детали, определяющие успех, — не видимые (кинематика, архитектура управления). Это допуски отверстий, обеспечивающие кинематическую точность от партии к партии, чистота поверхности, выдерживающая сотни циклов стерилизации, и прослеживаемость материалов, удовлетворяющая регуляторному аудиту. Для закупочных команд понимание этих требований отличает способного поставщика медицинских изделий от компетентного универсального механического цеха. Нужна помощь в поиске прецизионных компонентов CNC для программ медицинских роботов? [Свяжитесь с нашей инженерной командой] для оценки воспроизводимости процессов, рекомендаций по материалам и производственной поддержки.
Часто задаваемые вопросы
Полностью ли автономны медицинские роботы?
Нет. Большинство работают в режиме контролируемой автономности — автоматизированное позиционирование и последовательность действий при принятии клинических решений человеком. Требования FDA и EU MDR к предсказуемому, прозрачному поведению делают полную автономность при взаимодействии с пациентом непрактичной при текущих методах валидации.
Насколько точны хирургические роботы?
Повторяемость позиционирования ±0,1–0,5 мм на кончике инструмента — существенно лучше человеческой руки для тонких повторяющихся движений, без тремора. Роботы расширяют физические возможности хирурга, при этом все процедурные решения остаются за хирургом.
Какие материалы используются?
Нержавеющая сталь 316L для конструкции стерильной зоны (совместима с автоклавированием, поддается электрополировке). Титановый сплав Grade 5/23 там, где критично снижение массы. Алюминий 6061-T6 для нестерильных конструктивных элементов. Медицинские полимеры для поверхностей, контактирующих с пациентом и требующих биосовместимости.
Как качество CNC влияет на производительность?
Напрямую. Точность отверстия определяет предварительный натяг подшипника → влияет на позиционную повторяемость и силовую обратную связь. Допуски передачи влияют на люфт и кинематическую погрешность. Чистота поверхности посадочных мест под подшипники определяет скорость износа и образование частиц. Партия корпусов с отверстиями, превышающими номинал на 0,02 мм, со временем ухудшает качество силовой обратной связи без какого-либо очевидного события отказа.
Какие сертификаты должны быть у поставщиков компонентов?
ISO 13485 — это базовый уровень. AS9100 обеспечивает совместимую дисциплину прецизионных процессов. Помимо сертификации: документированные данные Cpk по критическим размерам, полная прослеживаемость материалов/процессов и опыт работы в условиях формального управления изменениями — поскольку в производстве медицинских изделий недокументированное изменение процесса является регуляторным событием.


