
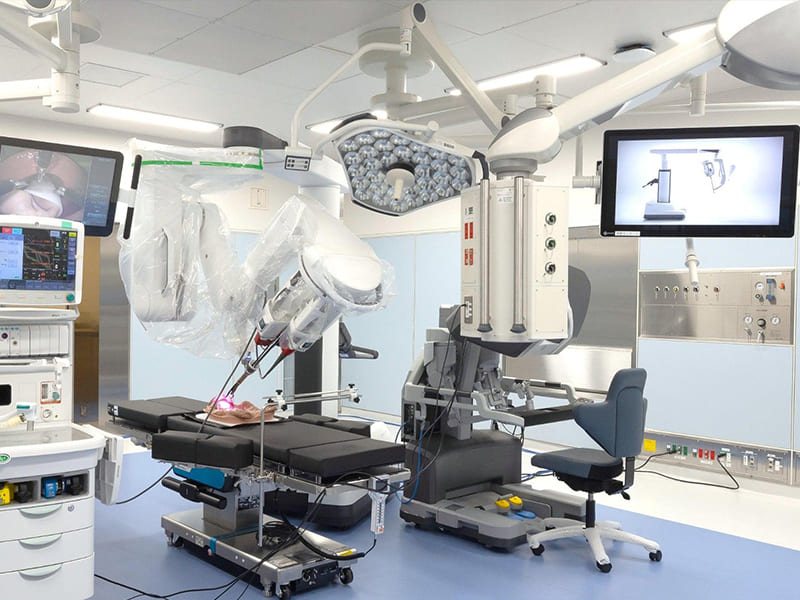
Un fabricant de robots chirurgicaux découvre que les alésages de paliers dans les boîtiers d'articulation sont usinés 0,02 mm au-dessus de la cote sur un lot de production — dans la tolérance du plan mais à la limite supérieure. Le résultat : une précharge de palier insuffisante dans toute la chaîne cinématique. La qualité du signal de retour d'effort se dégrade de manière mesurable en 6 mois, car la précharge réduite permet des micro-mouvements à chaque articulation. Aucune articulation ne tombe en panne. Le système passe toutes les inspections dimensionnelles. Mais les chirurgiens signalent une diminution de la “ sensation ” pendant les procédures — une dégradation clinique des performances qui remonte directement à une cote de fabrication positionnée à la mauvaise extrémité de sa plage de tolérance. Nous évaluons régulièrement les exigences des composants de précision pour les programmes de robots médicaux. Dans cet espace d'ingénierie, le lien entre la qualité d'usinage CNC et les performances cliniques est direct et mesurable — une tolérance d'alésage techniquement conforme mais fonctionnellement marginale produit un système qui fonctionne techniquement mais sous-performe cliniquement.
Les robots médicaux opèrent à proximité directe des patients pendant la chirurgie, la rééducation et les soins cliniques — ce qui les rend fondamentalement différents de la robotique industrielle. Ce guide couvre les types de systèmes, les technologies qui les font fonctionner, les défis d'ingénierie, les exigences réglementaires qui façonnent les décisions matérielles, et ce dont les ingénieurs et les équipes d'approvisionnement ont besoin lors de la sélection de composants de précision.
Qu'est-ce qui définit un robot médical ?
Pas un robot industriel avec un meilleur état de surface. Trois conditions simultanément :
Finalité clinique — exécute une fonction à visée médicale (manipulation chirurgicale, rééducation, positionnement diagnostique). Interaction homme-robot — opère en proximité continue avec le patient/clinicien, nécessitant un mouvement prévisible et un retour d'information en temps réel. Conformité réglementaire — satisfait aux réglementations des dispositifs médicaux, à la gestion des risques (ISO 14971) et à la traçabilité de fabrication (ISO 13485).
Ces contraintes se répercutent sur les décisions matérielles : quelles tolérances sont atteignables et maintenables à travers les cycles de stérilisation, quels matériaux survivent à l'autoclave sans dégradation, quels états de surface minimisent la génération de particules d'usure à proximité des tissus.
Types de robots médicaux
Robots chirurgicaux
La catégorie la plus exigeante techniquement. Cinématiques multi-DOF reproduisant la dextérité humaine dans de petits champs chirurgicaux. Précision de l'extrémité de l'outil ±0,1–0,5 mm. Transmissions sans jeu. Rigidité structurelle empêchant la déflexion sous la résistance des tissus.
Exigences de fabrication : Boîtiers d'articulation et interfaces de transmission à IT5–IT7. État de surface Ra 0,4–0,8 µm sur les sièges de paliers. Composants survivant à des cycles répétés d'autoclave à 134°C sans changement dimensionnel ni corrosion. Cela élimine la plupart des alliages d'aluminium des rôles en champ stérile — orientant vers l'acier inoxydable 316L, le titane et les polymères de qualité médicale.
Dans les opérations 5-axis CNC pour composants chirurgicaux, les caractéristiques à angles composés et les relations de ligne centrale d'alésage sont maintenues à ±0,010–0,020 mm. Selon nos données de production, atteindre cela de manière constante nécessite un palpage en cours de processus, une stabilisation thermique et des passes de finition à une profondeur de coupe de 0,05–0,10 mm.
Robots de rééducation et exosquelettes
Le contact physique prolongé pendant les séances de thérapie déplace les priorités vers le contrôle d'effort, la conformité ergonomique et la répétabilité d'une séance à l'autre. Un exosquelette porté pendant des séances de 45 minutes doit être suffisamment léger pour que son poids ne limite pas l'efficacité de la thérapie.
Matériaux : Aluminium 6061-T6 ou 7075-T6 pour les éléments structurels lorsque le surcoût du titane n'est pas justifié. Des surfaces de contact patient lisses et sans bavures préviennent l'irritation cutanée. Défi de fabrication : maintenir la cohérence des tolérances sur plusieurs variantes de taille pour différentes anthropométries de patients — nécessite une capacité de processus documentée, pas un échantillonnage ponctuel.
Automatisation hospitalière
Robots logistiques, systèmes de pharmacie, plateformes de désinfection UV. Généralement une précision de positionnement plus faible mais des exigences de fiabilité et de disponibilité plus élevées. Maintenabilité modulaire (modules défaillants remplaçables en quelques minutes). Résistance à la contamination. Fonctionnement silencieux.
Exception pharmacie : Haute répétabilité pour la précision de délivrance avec des conséquences approchant les niveaux de risque chirurgical. Des profils de mouvement cohérents et une précharge de palier contrôlée sont essentiels ici.
Thérapeutique et téléprésence
Interaction avec le patient, consultation à distance, soutien en thérapie comportementale. Accent sur la mobilité stable, l'intégration de la communication et la durabilité de l'enceinte. Les tolérances de précision des systèmes chirurgicaux ne s'appliquent pas, mais une qualité d'assemblage constante et l'intégrité de surface importent pour les systèmes interagissant avec des populations vulnérables.
Comment fonctionnent les robots médicaux
Structure mécanique
Structures multi-axes délivrant un mouvement précis et répétable. Dans les bras sériels à 6 DOF, l'erreur de position des articulations s'accumule — 0,01 mm à l'articulation 1 peut produire une erreur de 0,05–0,1 mm à l'effecteur terminal. Cette amplification signifie que la sélection des paliers, les tolérances d'alésage des boîtiers et la précharge d'assemblage doivent être spécifiées en considérant l'ensemble de la chaîne cinématique.
Transmission sans jeu est standard dans les systèmes chirurgicaux. Les réducteurs harmoniques nécessitent des alésages de boîtier IT5–IT6 avec Ra ≤ 0,4 µm — nécessitant généralement une rectification ou un rodage après tournage CNC. Les mécanismes à câble éliminent l'hystérésis des engrenages pour la même raison.
Capteurs et contrôle
Les capteurs de force/couple, les encodeurs optiques et les systèmes de vision alimentent une boucle de contrôle en temps réel qui ajuste les trajectoires. Le retour d'effort d'un robot chirurgical — distinguant les niveaux de résistance des tissus — dépend de la sensibilité des capteurs et de la rigidité de la transmission. Une précharge de palier qui se dégrade de 15–20% sur un an ne se manifeste pas immédiatement comme une erreur de mouvement, mais elle dégrade la qualité du signal d'effort affectant les informations sensorielles du chirurgien. Un piège courant que nous observons : traiter la précharge de palier comme une spécification statique plutôt que comme un paramètre de durée de vie nécessitant une surveillance.
Logiciel et autonomie
La plupart des systèmes fonctionnent sous autonomie supervisée — le robot exécute des mouvements planifiés avec une supervision humaine continue et une autorité de dérogation clinique. L'autonomie complète se heurte à des barrières réglementaires et de responsabilité. Les algorithmes de planification de mouvement doivent produire un comportement démontrablement prévisible, et la logique de sécurité en cas de défaillance doit être testable et documentée pour la soumission FDA ou CE.
Défis d'ingénierie
| Défi | Impact clinique | Réponse de fabrication |
|---|---|---|
| Précision + répétabilité | L'erreur de positionnement affecte les résultats | Tolérances serrées CNC, cartographie des erreurs cinématiques |
| Redondance de sécurité | Mouvement incontrôlé = risque patient | Détection à double canal, butées mécaniques |
| Stabilité à long terme | La dérive des performances compromet la sécurité | Joints résistants à l'usure, précharge contrôlée |
| Compatibilité stérilisation | Dégradation de surface/dimensionnelle | 316L ou Ti, électropolissage, qualification à l’autoclave |
| Cohérence des faibles volumes | Variation de lot = risque réglementaire | Cpk documenté ≥1,33, traçabilité complète |
Matériaux de stérilisation : L’oxyde noir, la galvanisation à blanc et l’anodisation standard sont généralement inacceptables pour les composants en champ stérile. L’électropolissage du 316L à Ra ≤ 0,4 µm (souvent ≤0,2 µm pour les surfaces critiques) offre résistance à la corrosion, nettoyabilité et intégrité de surface. L’électropolissage enlève 5–10 µm — les dimensions critiques doivent être usinées en compensation.
Cohérence des faibles volumes est le défi le plus sous-estimé. Les systèmes chirurgicaux peuvent être expédiés à 50–200 unités/an. Maintenir une capacité serrée à ces volumes — sans moyenne statistique de grands volumes — exige un Cpk réel ≥1,33, pas seulement une conformité basée sur l’inspection.
Cadre réglementaire
Contraintes de conception dès le premier jour
FDA 510(k)/PMA, marquage CE sous MDR UE, et ISO 13485 ne sont pas des jalons de certification après le développement — ce sont des contraintes de conception dès la première décision d’architecture.
ISO 13485 exige des contrôles de conception documentés : processus de fabrication validés (pas seulement les pièces), méthodes d’inspection démontrées capables, et contrôle formel des modifications pour tout changement de processus. L’itération informelle n’est pas compatible avec la conformité 13485.
Traçabilité FDA : Les exigences du dossier de conception (DHF) et du dossier d’historique du dispositif (DHR) signifient que chaque unité de production nécessite une documentation reliant les composants aux spécifications, aux enregistrements de fabrication et aux données d’inspection. Les fournisseurs qui ne peuvent pas fournir cela de manière cohérente créent une exposition réglementaire.
Gestion des risques ISO 14971 identifie les mouvements involontaires, la défaillance des articulations et la contamination par particules d’usure comme dangers significatifs — entraînant des limites de mouvement redondantes, des facteurs de sécurité conservateurs et des traitements de surface minimisant la génération de particules.
Approvisionnement en composants de précision
Pourquoi c’est une décision technique
Les boîtiers d’articulation, les interfaces de transmission, les sièges de roulements et les supports d’effecteur sont des pièces CNC de précision où la précision, la qualité de surface et la traçabilité ne sont pas négociables. Un alésage surdimensionné de 0,025 mm signifie un roulement fonctionnant avec du jeu plutôt qu’avec une précharge — introduisant du bruit de position et une dégradation du retour de force au fil du temps.
Critères d’évaluation des fournisseurs
Capacité de processus plutôt que précision d’échantillon. Un premier article avec d’excellents résultats prouve que la pièce peut être fabriquée une fois. Un Cpk ≥1,33 sur les lots de production prouve la cohérence — la seule métrique significative pour l’approvisionnement en robots médicaux.
Finition de surface adaptée à l’application. Sièges de roulements : Ra ≤ 0,4 µm (rectification ou tournage de finition soigné). Composants en champ stérile : Ra ≤ 0,2 µm après électropolissage — avec dimensions pré-polissage compensées pour l’enlèvement de matière.
Traçabilité complète. Numéro de coulée jusqu’au MTR certifié, enregistrements de processus par lot, données d’inspection disponibles pour audit. La base minimale pour les composants de dispositifs médicaux réglementés.
Discipline de processus contrôlée. Les fournisseurs travaillant dans des environnements AS9100 ou ISO 13485 comprennent que les changements de processus non documentés ne sont pas acceptables. Dans notre expérience d’atelier, les ateliers sans ce bagage ont constamment du mal avec la discipline de documentation exigée par les clients de dispositifs médicaux.
Capacité en petits lots. Programmes produisant 20–100 unités/an sur plusieurs familles de composants. Les fournisseurs maintenant une capacité documentée à ces volumes sont plus difficiles à trouver que les ateliers de production à grand volume.
Tendances du marché
Autonomie croissante dans les contraintes réglementaires. La planification de mouvement pilotée par IA doit être explicable et testable, pas seulement précise. Le fardeau de validation pour les algorithmes en boîte noire dans les systèmes critiques pour la sécurité est prohibitif dans les cadres actuels.
Architecture modulaire. Des segments de bras et effecteurs standardisés et interchangeables réutilisent des composants validés à travers les variantes — réduisant l’effort de soumission réglementaire et simplifiant le service sur le terrain. D’un point de vue fabrication, la modularité permet la standardisation des composants, améliorant l’économie des lots à faibles volumes annuels.
Réduction des coûts et déploiement élargi. Des processus matures et une expérience plus approfondie de la chaîne d’approvisionnement font baisser les coûts, permettant le déploiement dans les cliniques de réadaptation et les hôpitaux régionaux avec des attentes de coûts différentes. Dans les projets que nous avons livrés, l’évolutivité et la robustesse de la chaîne d’approvisionnement deviennent aussi stratégiquement importantes que la performance technique de pointe.
Conclusion
Les robots médicaux comptent parmi les systèmes d’ingénierie les plus exigeants jamais construits — non pas parce qu’une technologie unique est particulièrement difficile, mais parce que la performance clinique, la sécurité des patients, la conformité réglementaire et la cohérence de fabrication doivent toutes être atteintes simultanément à faibles volumes avec zéro tolérance pour les défaillances sur le terrain.
Les détails qui déterminent le succès ne sont pas les visibles (cinématique, architecture de contrôle). Ce sont les tolérances d’alésage maintenant la précision cinématique à travers les lots, les finitions de surface survivant à des centaines de cycles de stérilisation, et la traçabilité des matériaux satisfaisant l’audit réglementaire. Pour les équipes d’approvisionnement, comprendre ces exigences sépare un fournisseur capable de dispositifs médicaux d’un atelier d’usinage général compétent. Besoin d’aide pour sourcer des composants CNC de précision pour des programmes de robots médicaux ? [Contactez notre équipe d’ingénierie] pour une évaluation de capacité de processus, des conseils matériaux et un support de fabrication.
FAQ
Les robots médicaux sont-ils entièrement autonomes ?
Non. La plupart fonctionnent sous autonomie supervisée — positionnement et séquençage automatisés avec prise de décision clinique humaine. Les exigences FDA et MDR UE pour un comportement prévisible et transparent rendent l’autonomie complète face aux patients impraticable avec les méthodes de validation actuelles.
Quelle est la précision des robots chirurgicaux ?
Répétabilité de positionnement de ±0,1–0,5 mm à la pointe de l’outil — nettement meilleure que la main humaine pour les mouvements fins répétitifs, sans tremblement. Les robots étendent la capacité physique du chirurgien tandis que le chirurgien conserve toutes les décisions procédurales.
Quels sont les matériaux utilisés ?
Acier inoxydable 316L pour la structure en champ stérile (compatible autoclave, électropolissable). Titane Grade 5/23 lorsque la réduction de masse est critique. Aluminium 6061-T6 pour les éléments structurels non stériles. Polymères de qualité médicale pour les surfaces en contact avec le patient nécessitant une biocompatibilité.
Comment la qualité CNC affecte-t-elle les performances ?
Directement. La précision de l'alésage détermine la précharge des roulements → affecte la répétabilité de position et le retour de force. Les tolérances de transmission affectent le jeu et l'erreur cinématique. La finition de surface sur les sièges de roulements détermine le taux d'usure et la génération de particules. Un lot de boîtiers avec des alésages surdimensionnés de 0,02 mm dégrade la qualité du retour de force au fil du temps sans aucun événement de défaillance évident.
Quelles certifications les fournisseurs de composants doivent-ils avoir ?
ISO 13485 est la base. AS9100 fournit une discipline de processus de précision compatible. Au-delà de la certification : données Cpk documentées sur les dimensions critiques, traçabilité complète des matériaux/processus, et expérience de fonctionnement sous contrôle de changement formel — car dans la fabrication de dispositifs médicaux, un changement de processus non documenté est un événement réglementaire.


