
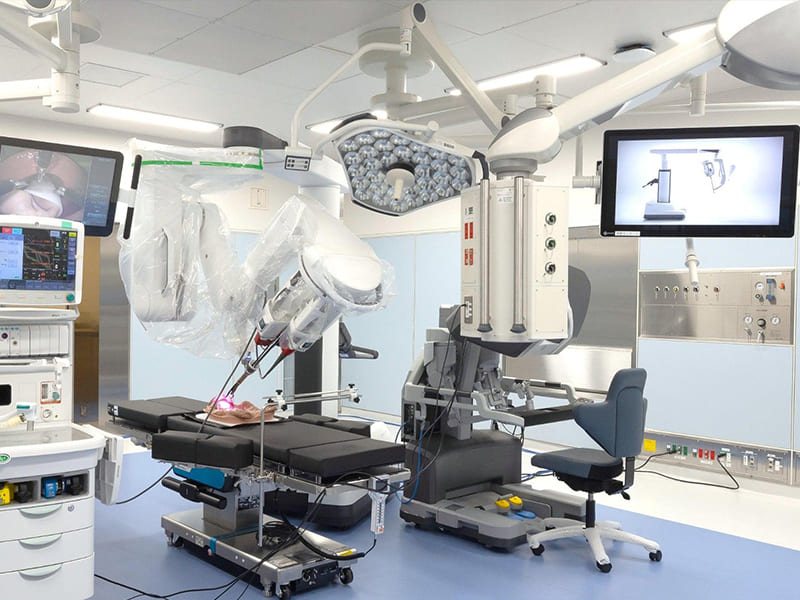
Un produttore di robot chirurgici scopre che i fori dei cuscinetti negli alloggiamenti dei giunti risultano sovradimensionati di 0,02 mm in un intero lotto di produzione — entro la tolleranza di stampa ma al limite superiore. Il risultato: precarico dei cuscinetti insufficiente lungo tutta la catena cinematica. La qualità del segnale di feedback di forza si degrada in modo misurabile entro 6 mesi, poiché il precarico ridotto consente micro-movimenti in ogni giunto. Nessun singolo giunto si guasta. Il sistema supera tutte le ispezioni dimensionali. Ma i chirurghi segnalano una ridotta “sensibilità” durante le procedure — un degrado delle prestazioni cliniche che risale direttamente a una dimensione di lavorazione posizionata all'estremità sbagliata della sua banda di tolleranza. Valutiamo regolarmente i requisiti dei componenti di precisione per i programmi di robotica medica. In questo spazio ingegneristico, la connessione tra qualità di lavorazione CNC e prestazioni cliniche è diretta e misurabile — una tolleranza del foro tecnicamente conforme ma funzionalmente marginale produce un sistema che tecnicamente funziona ma clinicamente sottoperforma.
I robot medici operano in prossimità diretta dei pazienti durante chirurgia, riabilitazione e assistenza clinica — rendendoli fondamentalmente diversi dalla robotica industriale. Questa guida copre i tipi di sistema, le tecnologie che li rendono funzionanti, le sfide ingegneristiche, i requisiti normativi che influenzano le decisioni hardware e ciò che ingegneri e team di approvvigionamento necessitano quando acquistano componenti di precisione.
Cosa Definisce un Robot Medico?
Non un robot industriale con una migliore finitura superficiale. Tre condizioni simultanee:
Scopo clinico — esegue una funzione medicalmente intenzionale (manipolazione chirurgica, riabilitazione, posizionamento diagnostico). Interazione uomo-robot — opera in prossimità continua di paziente/clinico richiedendo movimento prevedibile e feedback in tempo reale. Conformità normativa — soddisfa le normative sui dispositivi medici, la gestione del rischio (ISO 14971) e la tracciabilità di produzione (ISO 13485).
Questi vincoli si ripercuotono sulle decisioni hardware: quali tolleranze sono raggiungibili e mantenibili attraverso i cicli di sterilizzazione, quali materiali sopravvivono all'autoclave senza degradarsi, quali finiture superficiali minimizzano la generazione di particelle di usura vicino ai tessuti.
Tipi di Robot Medici
Robot Chirurgici
La categoria tecnicamente più impegnativa. Cinematica multi-DOF che replica la destrezza umana in piccoli campi chirurgici. Precisione della punta dell'utensile ±0,1–0,5 mm. Trasmissioni senza gioco. Rigidità strutturale che previene la deflessione sotto la resistenza dei tessuti.
Requisiti di produzione: Alloggiamenti dei giunti e interfacce di trasmissione a IT5–IT7. Finitura superficiale Ra 0,4–0,8 µm sulle sedi dei cuscinetti. Componenti che sopravvivono a ripetuti cicli in autoclave a 134°C senza variazioni dimensionali o corrosione. Questo elimina la maggior parte delle leghe di alluminio dai ruoli in campo sterile — spingendo verso acciaio inox 316L, titanio e polimeri di grado medico.
Nelle operazioni 5-axis CNC per componenti chirurgici, le caratteristiche ad angolo composto e le relazioni della linea centrale dei fori mantengono ±0,010–0,020 mm. Sulla base dei nostri dati di produzione, ottenere questo in modo costante richiede sondaggio in-process, stabilizzazione termica e passate di finitura con profondità di taglio di 0,05–0,10 mm.
Robot di Riabilitazione ed Esoscheletri
Il contatto fisico prolungato durante le sessioni terapeutiche sposta le priorità verso il controllo della forza, la conformità ergonomica e la ripetibilità da sessione a sessione. Un esoscheletro indossato per sessioni di 45 minuti deve essere abbastanza leggero da non limitare l'efficacia della terapia.
Materiali: Alluminio 6061-T6 o 7075-T6 per elementi strutturali dove il sovrapprezzo del titanio non è giustificato. Superfici lisce e senza bave a contatto con il paziente prevengono l'irritazione cutanea. Sfida di produzione: mantenere la coerenza delle tolleranze su più varianti dimensionali per diverse antropometrie del paziente — richiede capacità di processo documentata, non campionamenti una tantum.
Automazione Ospedaliera
Robot logistici, sistemi farmaceutici, piattaforme di disinfezione UV. Generalmente precisione posizionale inferiore ma maggiore affidabilità e requisiti di uptime. Manutenibilità modulare (moduli guasti sostituibili in pochi minuti). Resistenza alla contaminazione. Funzionamento silenzioso.
Eccezione farmaceutica: Elevata ripetibilità per l'accuratezza di dispensazione con conseguenze che si avvicinano ai livelli di rischio chirurgico. Profili di movimento coerenti e precarico dei cuscinetti controllato contano qui.
Terapeutici e Telepresenza
Interazione con il paziente, consultazione remota, supporto alla terapia comportamentale. Enfasi su mobilità stabile, integrazione della comunicazione e durata dell'involucro. Le tolleranze di precisione dei sistemi chirurgici non si applicano, ma la qualità di assemblaggio coerente e l'integrità superficiale contano per i sistemi che interagiscono con popolazioni vulnerabili.
Come Funzionano i Robot Medici
Struttura Meccanica
Strutture multi-assiali che forniscono movimento accurato e ripetibile. Nei bracci seriali a 6 DOF, l'errore di posizione del giunto si accumula — 0,01 mm al giunto 1 può produrre un errore di 0,05–0,1 mm all'end-effector. Questa amplificazione significa che la selezione dei cuscinetti, le tolleranze dei fori degli alloggiamenti e il precarico di assemblaggio devono essere specificati tenendo in vista l'intera catena cinematica.
Trasmissione senza gioco è standard nei sistemi chirurgici. I riduttori armonici richiedono fori degli alloggiamenti IT5–IT6 con Ra ≤ 0,4 µm — tipicamente richiedendo rettifica o lappatura dopo la tornitura CNC. I meccanismi a cavo eliminano l'isteresi degli ingranaggi per lo stesso motivo.
Sensori e Controllo
Sensori di forza/coppia, encoder ottici e sistemi di visione alimentano il controllo a circuito chiuso che regola le traiettorie in tempo reale. Il feedback di forza di un robot chirurgico — che distingue i livelli di resistenza dei tessuti — dipende dalla sensibilità del sensore e dalla rigidità della trasmissione. Un precarico dei cuscinetti che si degrada del 15–20% in un anno non mostra immediatamente errori di movimento, ma degrada la qualità del segnale di forza che influisce sulle informazioni sensoriali del chirurgo. Un errore comune che vediamo: trattare il precarico dei cuscinetti come una specifica statica piuttosto che come un parametro di vita utile che richiede monitoraggio.
Software e Autonomia
La maggior parte dei sistemi opera sotto autonomia supervisionata: il robot esegue movimenti pianificati con supervisione umana continua e autorità di override del clinico. La piena autonomia incontra barriere sia normative che di responsabilità. Gli algoritmi di pianificazione del movimento devono produrre un comportamento dimostrabilmente prevedibile, e la logica fail-safe deve essere testabile e documentata per la sottomissione FDA o CE.
Sfide ingegneristiche
| Sfida | Impatto clinico | Risposta produttiva |
|---|---|---|
| Precisione + ripetibilità | L'errore di posizionamento influisce sui risultati | Tolleranze strette CNC, mappatura degli errori cinematici |
| Ridondanza di sicurezza | Movimento incontrollato = rischio per il paziente | Rilevamento a doppio canale, arresti meccanici rigidi |
| Stabilità a lungo termine | La deriva delle prestazioni compromette la sicurezza | Giunti resistenti all'usura, precarico controllato |
| Compatibilità con la sterilizzazione | Degrado superficiale/dimensionale | 316L o Ti, elettrolucidatura, qualifica in autoclave |
| Coerenza per bassi volumi | Variazione di lotto = rischio normativo | Cpk documentato ≥1,33, piena tracciabilità |
Materiali per sterilizzazione: Ossidazione nera, zincatura e anodizzazione standard sono generalmente inaccettabili per componenti in campo sterile. L'elettrolucidatura dell'acciaio 316L fino a Ra ≤ 0,4 µm (spesso ≤0,2 µm per superfici critiche) garantisce resistenza alla corrosione, pulibilità e integrità superficiale. L'elettrolucidatura rimuove 5–10 µm — le dimensioni critiche devono essere lavorate per compensare.
Coerenza per bassi volumi è la sfida più sottovalutata. I sistemi chirurgici possono essere spediti in 50–200 unità/anno. Mantenere una capacità stretta a questi volumi — senza media statistica ad alto volume — richiede un Cpk reale ≥1,33, non solo conformità basata su ispezione.
Quadro normativo
Vincoli di progettazione dal primo giorno
FDA 510(k)/PMA, marcatura CE ai sensi dell'MDR UE e ISO 13485 non sono traguardi di certificazione successivi allo sviluppo — sono vincoli di progettazione dalla prima decisione architetturale.
ISO 13485 richiede controlli di progettazione documentati: processi di produzione validati (non solo parti), metodi di ispezione dimostrati capaci e controllo formale delle modifiche per qualsiasi variazione di processo. L'iterazione informale non è compatibile con la conformità ISO 13485.
Tracciabilità FDA: I requisiti del file di cronologia di progettazione (DHF) e della registrazione della cronologia del dispositivo (DHR) implicano che ogni unità prodotta necessiti di documentazione che colleghi i componenti a specifiche, registrazioni di produzione e dati di ispezione. I fornitori che non possono fornire questo in modo coerente creano esposizione normativa.
Gestione del rischio ISO 14971 identifica movimento involontario, guasto dei giunti e contaminazione da particelle di usura come pericoli significativi — guidando limiti di movimento ridondanti, fattori di sicurezza conservativi e trattamenti superficiali che minimizzano la generazione di particelle.
Approvvigionamento di componenti di precisione
Perché è una decisione tecnica
Gli alloggiamenti dei giunti, le interfacce di trasmissione, le sedi dei cuscinetti e i supporti degli end-effector sono componenti di precisione in cui accuratezza, qualità superficiale e tracciabilità non sono negoziabili. Un foro sovradimensionato di 0,025 mm significa un cuscinetto che opera con gioco anziché precarico — introducendo rumore posizionale e degrado del feedback di forza nel tempo.
Criteri di valutazione dei fornitori
Capacità di processo oltre all'accuratezza del campione. Un primo articolo con risultati eccellenti dimostra che la parte può essere realizzata una volta. Cpk ≥1,33 su lotti di produzione dimostra coerenza — l'unica metrica significativa per l'approvvigionamento di robot medici.
Finitura superficiale abbinata all'applicazione. Sedi dei cuscinetti: Ra ≤ 0,4 µm (rettifica o tornitura di finitura accurata). Componenti in campo sterile: Ra ≤ 0,2 µm dopo elettrolucidatura — con dimensioni pre-lucidatura compensate per la rimozione del materiale.
Piena tracciabilità. Numero di colata fino al MTR certificato, registrazioni di processo per lotto, dati di ispezione disponibili per audit. La base minima per componenti di dispositivi medici regolamentati.
Disciplina di processo controllata. I fornitori che operano in ambienti AS9100 o ISO 13485 comprendono che le modifiche di processo non documentate non sono accettabili. Nella nostra esperienza in officina, le officine senza questo background faticano costantemente con la disciplina documentale richiesta dai clienti di dispositivi medici.
Capacità per piccoli lotti. Programmi che producono 20–100 unità/anno su più famiglie di componenti. I fornitori che mantengono capacità documentata a questi volumi sono più difficili da trovare rispetto alle officine di produzione ad alto volume.
Tendenze di mercato
Maggiore autonomia entro vincoli normativi. La pianificazione del movimento guidata dall'IA deve essere spiegabile e testabile, non solo accurata. L'onere di validazione per algoritmi a scatola nera in sistemi critici per la sicurezza è proibitivo nei quadri attuali.
Architettura modulare. Segmenti di braccio e end-effector standardizzati e intercambiabili riutilizzano componenti validati su varianti — riducendo lo sforzo di presentazione normativa e semplificando l'assistenza sul campo. Dal punto di vista produttivo, la modularità consente la standardizzazione dei componenti migliorando l'economia dei lotti a bassi volumi annuali.
Riduzione dei costi e implementazione ampliata. Processi maturi e una più profonda esperienza nella catena di fornitura riducono i costi, consentendo l'implementazione in cliniche di riabilitazione e ospedali regionali con diverse aspettative di costo. Nei progetti che abbiamo consegnato, la scalabilità e la robustezza della catena di fornitura stanno diventando strategicamente importanti quanto le prestazioni tecniche di picco.
Conclusione
I robot medici sono tra i sistemi ingegneristici più impegnativi mai costruiti — non perché una singola tecnologia sia particolarmente difficile, ma perché prestazioni cliniche, sicurezza del paziente, conformità normativa e coerenza produttiva devono essere tutte raggiunte simultaneamente a bassi volumi con tolleranza zero per guasti sul campo.
I dettagli che determinano il successo non sono quelli visibili (cinematica, architettura di controllo). Sono le tolleranze dei fori che mantengono l'accuratezza cinematica tra i lotti, le finiture superficiali che resistono a centinaia di cicli di sterilizzazione e la tracciabilità dei materiali che soddisfa l'audit normativo. Per i team di approvvigionamento, comprendere questi requisiti distingue un fornitore capace di dispositivi medici da un'officina di lavorazione generica competente. Hai bisogno di assistenza per l'approvvigionamento di componenti di precisione per programmi di robot medici? [Contatta il nostro team di ingegneria] per la valutazione della capacità di processo, la guida sui materiali e il supporto alla produzione.
FAQ
I robot medici sono completamente autonomi?
No. La maggior parte opera sotto autonomia supervisionata — posizionamento e sequenziamento automatizzati con decisione clinica umana. I requisiti FDA e MDR UE per un comportamento prevedibile e trasparente rendono l'autonomia completa rivolta al paziente impraticabile con gli attuali metodi di validazione.
Quanto sono precisi i robot chirurgici?
Ripetibilità di posizionamento di ±0,1–0,5 mm sulla punta dell'utensile — sostanzialmente migliore della mano umana per movimenti ripetitivi fini, senza tremore. I robot estendono la capacità fisica del chirurgo mentre il chirurgo mantiene tutte le decisioni procedurali.
Quali materiali vengono utilizzati?
Acciaio inossidabile 316L per la struttura in campo sterile (compatibile con autoclave, elettrolucidabile). Titanio Grado 5/23 dove la riduzione di massa è critica. Alluminio 6061-T6 per elementi strutturali non sterili. Polimeri di grado medicale per superfici a contatto con il paziente che richiedono biocompatibilità.
In che modo la qualità CNC influisce sulle prestazioni?
Direttamente. La precisione dei fori determina il precarico dei cuscinetti → influisce sulla ripetibilità posizionale e sul feedback di forza. Le tolleranze di trasmissione influiscono su backlash ed errore cinematico. La finitura superficiale sulle sedi dei cuscinetti determina il tasso di usura e la generazione di particelle. Un lotto di alloggiamenti con fori sovradimensionati di 0,02 mm degrada la qualità del feedback di forza nel tempo senza alcun evento di guasto evidente.
Quali certificazioni dovrebbero avere i fornitori di componenti?
ISO 13485 è il riferimento di base. AS9100 fornisce una disciplina di processo di precisione compatibile. Oltre la certificazione: dati Cpk documentati sulle dimensioni critiche, piena tracciabilità di materiali/processi ed esperienza operativa sotto controllo formale delle modifiche — perché nella produzione di dispositivi medici, una modifica di processo non documentata è un evento normativo.


