
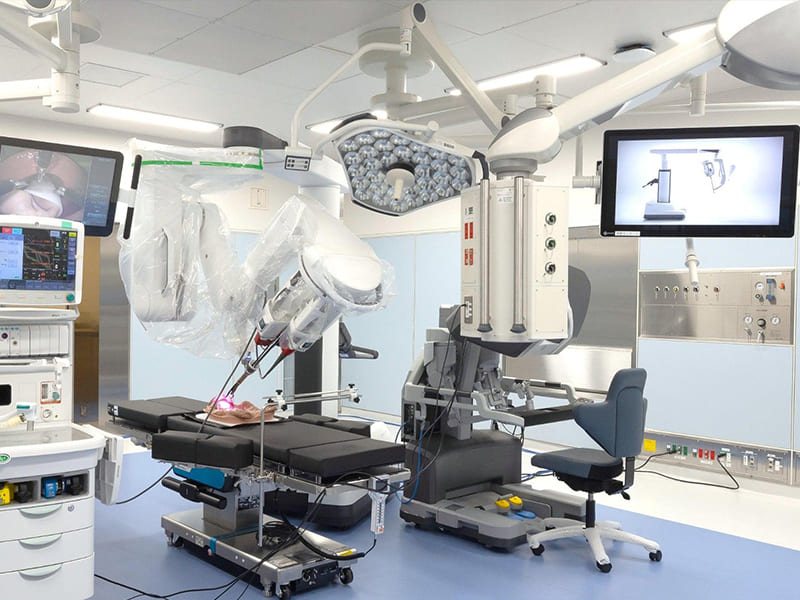
Un fabricante de robots quirúrgicos descubre que los alojamientos de rodamientos en las carcasas de las articulaciones están 0.02 mm por encima de la medida en un lote de producción — dentro de la tolerancia del plano pero en el límite superior. El resultado: precarga de rodamiento insuficiente en toda la cadena cinemática. La calidad de la señal de retroalimentación de fuerza se degrada de manera medible en 6 meses, ya que la precarga reducida permite micro-movimiento en cada articulación. Ninguna articulación falla individualmente. El sistema pasa todas las inspecciones dimensionales. Pero los cirujanos reportan una reducción en la “sensación” durante los procedimientos — una degradación del rendimiento clínico que se rastrea directamente hasta una dimensión de fabricación situada en el extremo incorrecto de su banda de tolerancia. Evaluamos regularmente los requisitos de componentes de precisión para programas de robots médicos. En este espacio de ingeniería, la conexión entre la calidad de mecanizado con CNC y el rendimiento clínico es directa y medible — una tolerancia de alojamiento que es técnicamente conforme pero funcionalmente marginal produce un sistema que técnicamente funciona pero clínicamente rinde por debajo de lo esperado.
Los robots médicos operan en proximidad directa con los pacientes durante cirugías, rehabilitación y atención clínica — lo que los hace fundamentalmente diferentes de la robótica industrial. Esta guía cubre los tipos de sistemas, las tecnologías que los hacen funcionar, los desafíos de ingeniería, los requisitos regulatorios que determinan las decisiones de hardware y lo que los equipos de ingeniería y adquisiciones necesitan al adquirir componentes de precisión.
¿Qué Define a un Robot Médico?
No es un robot industrial con mejor acabado superficial. Tres condiciones simultáneamente:
Propósito clínico — realiza una función médicamente intencionada (manipulación quirúrgica, rehabilitación, posicionamiento diagnóstico). Interacción humano-robot — opera en proximidad continua con el paciente/clínico, requiriendo movimiento predecible y retroalimentación en tiempo real. Cumplimiento regulatorio — satisface las regulaciones de dispositivos médicos, gestión de riesgos (ISO 14971) y trazabilidad de fabricación (ISO 13485).
Estas restricciones se transmiten a las decisiones de hardware: qué tolerancias son alcanzables y mantenibles a través de ciclos de esterilización, qué materiales sobreviven al autoclave sin degradación, qué acabados superficiales minimizan la generación de partículas de desgaste cerca del tejido.
Tipos de Robots Médicos
Robots Quirúrgicos
La categoría técnicamente más exigente. Cinemática multi-grado de libertad (DOF) que replica la destreza humana en campos quirúrgicos pequeños. Precisión de la punta de la herramienta ±0.1–0.5 mm. Transmisiones sin juego mecánico. Rigidez estructural que evita la deflexión bajo resistencia del tejido.
Demandas de fabricación: Alojamientos de articulaciones e interfaces de transmisión en IT5–IT7. Acabado superficial Ra 0.4–0.8 µm en asientos de rodamientos. Componentes que sobreviven ciclos repetidos de autoclave a 134°C sin cambio dimensional ni corrosión. Esto elimina la mayoría de las aleaciones de aluminio de los roles en campo estéril — impulsando hacia acero inoxidable 316L, titanio y polímeros de grado médico.
En operaciones de CNC 5-axis para componentes quirúrgicos, las características de ángulo compuesto y las relaciones de línea central de los alojamientos se mantienen en ±0.010–0.020 mm. Según nuestros datos de producción, lograr esto de manera consistente requiere sondeo en proceso, estabilización térmica y pasadas de acabado con profundidad de corte de 0.05–0.10 mm.
Robots de Rehabilitación y Exoesqueletos
El contacto físico prolongado durante las sesiones de terapia desplaza las prioridades hacia el control de fuerza, la conformidad ergonómica y la repetibilidad sesión a sesión. Un exoesqueleto usado en sesiones de 45 minutos debe ser lo suficientemente ligero para que su peso no limite la efectividad de la terapia.
Materiales: Aluminio 6061-T6 o 7075-T6 para miembros estructurales donde la prima de costo del titanio no está justificada. Las superficies lisas y sin rebabas en contacto con el paciente previenen la irritación de la piel. Desafío de fabricación: mantener la consistencia de tolerancia en múltiples variantes de tamaño para diferentes antropometrías de pacientes — requiere capacidad de proceso documentada, no muestreo único.
Automatización Hospitalaria
Robots logísticos, sistemas de farmacia, plataformas de desinfección UV. Generalmente menor precisión posicional pero mayores demandas de confiabilidad y tiempo de actividad. Mantenibilidad modular (módulos fallidos intercambiables en minutos). Resistencia a la contaminación. Operación silenciosa.
Excepción de farmacia: Alta repetibilidad para precisión de dispensación con consecuencias que se acercan a los niveles de riesgo quirúrgico. Los perfiles de movimiento consistentes y la precarga controlada de rodamientos importan aquí.
Terapéuticos y Telepresencia
Interacción con el paciente, consulta remota, soporte de terapia conductual. Énfasis en movilidad estable, integración de comunicación y durabilidad del gabinete. Las tolerancias de precisión de los sistemas quirúrgicos no aplican, pero la calidad de ensamblaje consistente y la integridad superficial importan para sistemas que interactúan con poblaciones vulnerables.
Cómo Funcionan los Robots Médicos
Estructura Mecánica
Estructuras multi-eje que proporcionan movimiento preciso y repetible. En brazos seriales de 6 DOF, el error de posición de la articulación se acumula — 0.01 mm en la articulación 1 puede producir un error de 0.05–0.1 mm en el efector final. Esta amplificación significa que la selección de rodamientos, las tolerancias de los alojamientos y la precarga de ensamblaje deben especificarse teniendo en cuenta toda la cadena cinemática.
Transmisión sin juego mecánico es estándar en sistemas quirúrgicos. Los accionamientos armónicos requieren alojamientos IT5–IT6 con Ra ≤ 0.4 µm — típicamente requiriendo rectificado o bruñido después del torneado con CNC. Los mecanismos de accionamiento por cable eliminan la histéresis del engranaje por la misma razón.
Sensores y Control
Los sensores de fuerza/par, los codificadores ópticos y los sistemas de visión alimentan un control de lazo cerrado que ajusta las trayectorias en tiempo real. La retroalimentación de fuerza de un robot quirúrgico — que distingue los niveles de resistencia del tejido — depende de la sensibilidad del sensor y de la rigidez de la transmisión. La precarga del rodamiento que se degrada entre un 15 y un 20% en un año no se manifiesta inmediatamente como un error de movimiento, pero degrada la calidad de la señal de fuerza, lo que afecta la información sensorial del cirujano. Un error común que observamos: tratar la precarga del rodamiento como una especificación estática en lugar de un parámetro de vida útil que requiere monitoreo.
Software y Autonomía
La mayoría de los sistemas operan bajo autonomía supervisada: el robot ejecuta movimientos planificados con supervisión humana continua y autoridad de anulación del médico. La autonomía total enfrenta barreras tanto regulatorias como de responsabilidad civil. Los algoritmos de planificación de movimiento deben producir un comportamiento demostrablemente predecible, y la lógica de seguridad a prueba de fallos debe ser comprobable y documentada para la presentación ante la FDA o la CE.
Desafíos de Ingeniería
| Reto | Impacto Clínico | Respuesta de Fabricación |
|---|---|---|
| Precisión + repetibilidad | El error de posicionamiento afecta los resultados | Tolerancias ajustadas de CNC, mapeo de errores cinemáticos |
| Redundancia de seguridad | Movimiento no controlado = riesgo para el paciente | Detección de doble canal, topes mecánicos duros |
| Estabilidad a largo plazo | La deriva de rendimiento compromete la seguridad | Uniones resistentes al desgaste, precarga controlada |
| Compatibilidad con esterilización | Degradación superficial/dimensional | 316L o Ti, electropulido, calificación de autoclave |
| Consistencia en bajo volumen | Variación entre lotes = riesgo regulatorio | Cpk documentado ≥1.33, trazabilidad completa |
Materiales para esterilización: El óxido negro, el galvanizado en zinc y el anodizado estándar son típicamente inaceptables para componentes de campo estéril. El electropulido de 316L a Ra ≤ 0.4 µm (a menudo ≤0.2 µm para superficies críticas) proporciona resistencia a la corrosión, limpiabilidad e integridad superficial. El electropulido elimina 5–10 µm — las dimensiones críticas deben mecanizarse para compensar.
Consistencia en bajo volumen es el desafío más subestimado. Los sistemas quirúrgicos pueden enviar 50–200 unidades/año. Mantener una capacidad ajustada en estos volúmenes — sin promediación estadística de alto volumen — requiere un Cpk genuino ≥1.33, no solo conformidad basada en inspección.
Marco regulatorio
Restricciones de diseño desde el primer día
FDA 510(k)/PMA, marcado CE bajo EU MDR, e ISO 13485 no son hitos de certificación posteriores al desarrollo — son restricciones de diseño desde la primera decisión de arquitectura.
ISO 13485 requiere controles de diseño documentados: procesos de fabricación validados (no solo piezas), métodos de inspección demostrados como capaces, y control formal de cambios para cualquier modificación de proceso. La iteración informal no es compatible con el cumplimiento de 13485.
Trazabilidad FDA: Los requisitos del archivo de historial de diseño (DHF) y el registro de historial del dispositivo (DHR) significan que cada unidad de producción necesita documentación que vincule componentes con especificaciones, registros de fabricación y datos de inspección. Los proveedores que no pueden proporcionar esto de manera consistente crean exposición regulatoria.
Gestión de riesgos ISO 14971 identifica movimiento no intencionado, fallo de unión y contaminación por partículas de desgaste como peligros significativos — impulsando límites de movimiento redundantes, factores de seguridad conservadores y tratamientos superficiales que minimizan la generación de partículas.
Abastecimiento de componentes de precisión
Por qué es una decisión técnica
Carcasas de uniones, interfaces de transmisión, asientos de rodamientos y montajes de efector final son piezas de precisión mecanizadas donde la exactitud, la calidad superficial y la trazabilidad no son negociables. Un agujero 0.025 mm sobredimensionado significa un rodamiento funcionando con holgura en lugar de precarga — introduciendo ruido posicional y degradación de la retroalimentación de fuerza con el tiempo.
Criterios de evaluación de proveedores
Capacidad de proceso sobre exactitud de muestra. Una primera pieza con resultados excelentes demuestra que la pieza puede fabricarse una vez. Cpk ≥1.33 en lotes de producción demuestra consistencia — la única métrica significativa para la compra de robots médicos.
Acabado superficial adaptado a la aplicación. Asientos de rodamientos: Ra ≤ 0.4 µm (rectificado o torneado fino cuidadoso). Componentes de campo estéril: Ra ≤ 0.2 µm después del electropulido — con dimensiones pre-pulido compensadas por la eliminación de material.
Trazabilidad completa. Número de colada hasta MTR certificado, registros de proceso por lote, datos de inspección disponibles para auditoría. La línea base mínima para componentes de dispositivos médicos regulados.
Disciplina de proceso controlada. Los proveedores que trabajan en entornos AS9100 o ISO 13485 entienden que los cambios de proceso no documentados no son aceptables. En nuestra experiencia en el taller, los talleres sin este antecedente luchan consistentemente con la disciplina de documentación que requieren los clientes de dispositivos médicos.
Capacidad de lotes pequeños. Programas que producen 20–100 unidades/año en múltiples familias de componentes. Los proveedores que mantienen capacidad documentada en estos volúmenes son más difíciles de encontrar que los talleres de producción de alto volumen.
Tendencias del mercado
Autonomía creciente dentro de restricciones regulatorias. La planificación de movimiento impulsada por IA debe ser explicable y comprobable, no solo precisa. La carga de validación para algoritmos de caja negra en sistemas de seguridad crítica es prohibitiva bajo los marcos actuales.
Arquitectura modular. Segmentos de brazo y efectores finales estandarizados e intercambiables reutilizan componentes validados en variantes — reduciendo el esfuerzo de presentación regulatoria y simplificando el servicio de campo. Desde una perspectiva de fabricación, la modularidad permite la estandarización de componentes que mejora la economía de lotes a volúmenes anuales bajos.
Reducción de costos y expansión de despliegue. Procesos maduros y experiencia más profunda en la cadena de suministro reducen costos, permitiendo el despliegue en clínicas de rehabilitación y hospitales regionales con diferentes expectativas de costos. En proyectos que hemos entregado, la escalabilidad y la robustez de la cadena de suministro se están volviendo tan estratégicamente importantes como el rendimiento técnico máximo.
Conclusión
Los robots médicos se encuentran entre los sistemas de ingeniería más exigentes construidos — no porque alguna tecnología individual sea únicamente difícil, sino porque el rendimiento clínico, la seguridad del paciente, el cumplimiento regulatorio y la consistencia de fabricación deben lograrse simultáneamente a bajos volúmenes con tolerancia cero a fallos de campo.
Los detalles que determinan el éxito no son los visibles (cinemática, arquitectura de control). Son tolerancias de agujeros que mantienen la exactitud cinemática entre lotes, acabados superficiales que sobreviven cientos de ciclos de esterilización y trazabilidad de materiales que satisface la auditoría regulatoria. Para los equipos de compras, comprender estos requisitos separa a un proveedor capaz de dispositivos médicos de un taller de mecanizado general competente. ¿Necesita ayuda para abastecer componentes de precisión mecanizados para programas de robots médicos? [Contacte a nuestro equipo de ingeniería] para evaluación de capacidad de proceso, orientación de materiales y soporte de fabricación.
FAQ
¿Son los robots médicos totalmente autónomos?
No. La mayoría opera bajo autonomía supervisada — posicionamiento y secuenciación automatizados con toma de decisiones clínica humana. Los requisitos de FDA y EU MDR para comportamiento predecible y transparente hacen que la autonomía total frente al paciente sea impracticable con los métodos de validación actuales.
¿Qué tan precisos son los robots quirúrgicos?
Repetibilidad de posicionamiento de ±0.1–0.5 mm en la punta de la herramienta — sustancialmente mejor que la mano humana para movimientos finos repetitivos, sin temblor. Los robots extienden la capacidad física del cirujano mientras el cirujano conserva todas las decisiones de procedimiento.
¿Qué materiales se utilizan?
Acero inoxidable 316L para estructura en campo estéril (compatible con autoclave, electropulible). Titanio Grado 5/23 donde la reducción de masa es crítica. Aluminio 6061-T6 para miembros estructurales no estériles. Polímeros de grado médico para superficies de contacto con el paciente que requieren biocompatibilidad.
¿Cómo afecta la calidad CNC al rendimiento?
Directamente. La precisión del diámetro interior determina la precarga del rodamiento → afecta la repetibilidad posicional y la retroalimentación de fuerza. Las tolerancias de transmisión afectan el juego y el error cinemático. El acabado superficial en los asientos de rodamientos determina la tasa de desgaste y la generación de partículas. Un lote de carcasas con diámetros interiores sobredimensionados 0.02 mm degrada la calidad de la retroalimentación de fuerza con el tiempo sin ningún evento de fallo evidente.
¿Qué certificaciones deben tener los proveedores de componentes?
ISO 13485 es la base. AS9100 proporciona una disciplina de proceso de precisión compatible. Más allá de la certificación: datos Cpk documentados en dimensiones críticas, trazabilidad completa de materiales/procesos y experiencia operando bajo control formal de cambios, porque en la fabricación de dispositivos médicos, un cambio de proceso no documentado es un evento regulatorio.


