
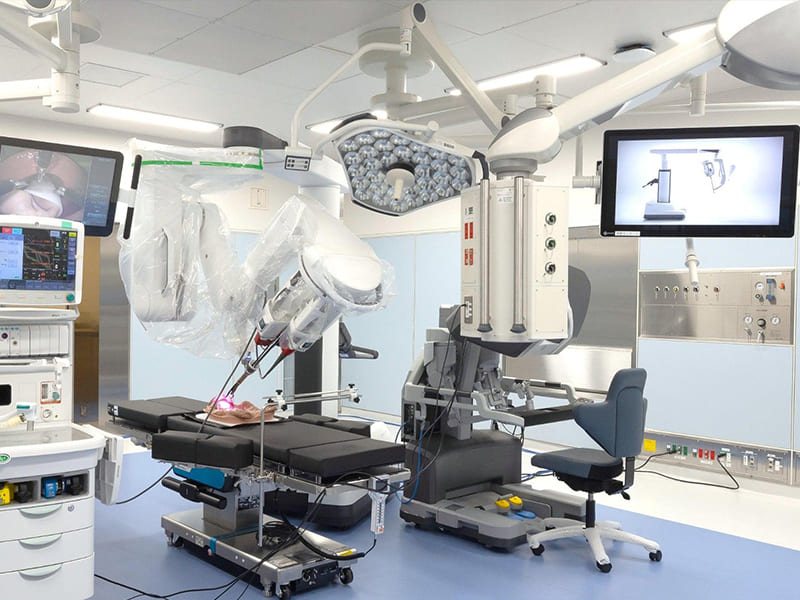
Bir cerrahi robot üreticisi, eklem yuvalarındaki yatak deliklerinin bir üretim partisi boyunca 0,02 mm fazla ölçüde çıktığını keşfeder — çizim toleransı içinde ancak üst sınırda. Sonuç: kinematik zincir boyunca yetersiz yatak ön yükü. Azalan ön yük, her eklemde mikro hareketlenmeye izin verdiğinden kuvvet geri bildirim sinyal kalitesi 6 ay içinde ölçülebilir şekilde bozulur. Tek bir eklem bile arızalanmaz. Sistem tüm boyutsal denetimlerden geçer. Ancak cerrahlar prosedürler sırasında azalmış “hissi” bildirir — doğrudan tolerans bandının yanlış ucunda yer alan bir üretim ölçüsüne dayanan klinik performans düşüşü. Tıbbi robot programları için hassas bileşen gereksinimlerini düzenli olarak değerlendiriyoruz. Bu mühendislik alanında, CNC işleme kalitesi ile klinik performans arasındaki bağlantı doğrudan ve ölçülebilirdir — teknik olarak uyumlu ancak işlevsel olarak marjinal bir delik toleransı, teknik olarak çalışan ancak klinik olarak yetersiz performans gösteren bir sistem üretir.
Tıbbi robotlar, cerrahi, rehabilitasyon ve klinik bakım sırasında hastalara doğrudan yakınlıkta çalışır — bu da onları endüstriyel robotikten temel olarak farklı kılar. Bu kılavuz, sistem türlerini, bunların işlev görmesini sağlayan teknolojileri, mühendislik zorluklarını, donanım kararlarını şekillendiren düzenleyici gereklilikleri ve mühendisler ile satın alma ekiplerinin hassas bileşenler tedarik ederken nelere ihtiyaç duyduğunu kapsar.
Tıbbi Robotu Tanımlayan Nedir?
Daha iyi yüzey kalitesine sahip bir endüstriyel robot değildir. Aynı anda üç koşul:
Klinik amaç — tıbbi olarak amaçlanan bir işlevi yerine getirir (cerrahi manipülasyon, rehabilitasyon, tanısal konumlandırma). İnsan-robot etkileşimi — öngörülebilir hareket ve gerçek zamanlı geri bildirim gerektiren sürekli hasta/klinisyen yakınlığında çalışır. Düzenleyici uyumluluk — tıbbi cihaz düzenlemelerini, risk yönetimini (ISO 14971) ve üretim izlenebilirliğini (ISO 13485) karşılar.
Bu kısıtlamalar donanım kararlarına yansır: sterilizasyon döngüleri boyunca hangi toleransların elde edilebilir ve sürdürülebilir olduğu, hangi malzemelerin otoklavda bozulmadan dayandığı, hangi yüzey kalitelerinin doku yakınında aşınma partikülü oluşumunu en aza indirdiği.
Tıbbi Robot Türleri
Cerrahi Robotlar
Teknik açıdan en zorlu kategori. Küçük cerrahi alanlarda insan el becerisini kopyalayan çok serbestlik dereceli kinematik. Uç takım doğruluğu ±0,1–0,5 mm. Boşluksuz transmisyonlar. Doku direnci altında sapmayı önleyen yapısal sertlik.
Üretim gereksinimleri: Eklem yuvaları ve transmisyon arayüzleri IT5–IT7'de. Yatak yataklarında yüzey kalitesi Ra 0,4–0,8 µm. Boyutsal değişim veya korozyon olmadan tekrarlanan 134°C otoklava dayanan bileşenler. Bu, çoğu alüminyum alaşımını steril alan rollerinden eler — 316L paslanmaz çelik, titanyum ve tıbbi sınıf polimerlere yönlendirir.
Cerrahi bileşenler için 5-axis CNC operasyonlarında, bileşik açılı özellikler ve delik merkez çizgisi ilişkileri ±0,010–0,020 mm'de tutulur. Üretim verilerimize dayanarak, bunu tutarlı bir şekilde elde etmek proses içi prob ölçümü, termal stabilizasyon ve 0,05–0,10 mm kesme derinliğinde finisaj geçişleri gerektirir.
Rehabilitasyon ve Dış İskelet Robotları
Terapi seansları sırasında uzun süreli fiziksel temas, öncelikleri kuvvet kontrolü, ergonomik uyumluluk ve seanslar arası tekrarlanabilirliğe kaydırır. 45 dakikalık seanslar için giyilen bir dış iskelet, ağırlığının terapi etkinliğini sınırlamayacak kadar hafif olması gerekir.
Malzemeler: Titanyumun maliyet primi gerekçelendirilmediği durumlarda yapısal elemanlar için Alüminyum 6061-T6 veya 7075-T6. Pürüzsüz, çapaksız hasta temas yüzeyleri cilt tahrişini önler. Üretim zorluğu: farklı hasta antropometrileri için çoklu boyut varyantları arasında tolerans tutarlılığını korumak — tek seferlik numune almadan ziyade belgelenmiş proses yeteneği gerektirir.
Hastane Otomasyonu
Lojistik robotlar, eczane sistemleri, UV dezenfeksiyon platformları. Genellikle daha düşük konumsal hassasiyet ancak daha yüksek güvenilirlik ve çalışma süresi talepleri. Modüler servis edilebilirlik (arızalı modüller dakikalar içinde değiştirilebilir). Kirlenme direnci. Sessiz çalışma.
Eczane istisnası: Cerrahi risk seviyelerine yaklaşan sonuçlarla dağıtım doğruluğu için yüksek tekrarlanabilirlik. Tutarlı hareket profilleri ve kontrollü yatak ön yükü burada önemlidir.
Terapötik ve Telepresence
Hasta etkileşimi, uzaktan konsültasyon, davranış terapisi desteği. Stabil hareketlilik, iletişim entegrasyonu ve muhafaza dayanıklılığına vurgu. Cerrahi sistemlerin hassas toleransları geçerli değildir, ancak hassas popülasyonlarla etkileşime giren sistemler için tutarlı montaj kalitesi ve yüzey bütünlüğü önemlidir.
Tıbbi Robotlar Nasıl Çalışır
Mekanik Yapı
Doğru, tekrarlanabilir hareket sağlayan çok eksenli yapılar. Seri 6 serbestlik dereceli kollarda, eklem konum hatası birikir — eklem 1'deki 0,01 mm, uç efektörde 0,05–0,1 mm hata üretebilir. Bu amplifikasyon, yatak seçimi, yuva deliği toleransları ve montaj ön yükünün tam kinematik zincir göz önünde bulundurularak belirtilmesi gerektiği anlamına gelir.
Boşluksuz transmisyon cerrahi sistemlerde standarttır. Harmonik tahrikler, Ra ≤ 0,4 µm ile IT5–IT6 yuva delikleri gerektirir — tipik olarak CNC tornalamadan sonra taşlama veya honlama gerektirir. Kablo tahrikli mekanizmalar aynı nedenle dişli histerezisini ortadan kaldırır.
Sensörler ve Kontrol
Kuvvet/tork sensörleri, optik enkoderler ve görüntüleme sistemleri, yörüngeleri gerçek zamanlı olarak ayarlayan kapalı döngü kontrolü besler. Bir cerrahi robotun kuvvet geri bildirimi — doku direnç seviyelerini ayırt etme — sensör hassasiyetine ve transmisyon sertliğine bağlıdır. Bir yıl içinde –20 bozulan rulman ön yükü, hemen hareket hatası olarak görünmez, ancak cerrahın duyusal bilgisini etkileyen kuvvet sinyali kalitesini düşürür. Sık karşılaştığımız bir tuzak: rulman ön yükünü izlenmesi gereken bir servis ömrü parametresi yerine statik bir spesifikasyon olarak ele almak.
Yazılım ve Otonomi
Çoğu sistem, denetimli otonomi altında çalışır — robot, sürekli insan gözetimi ve klinisyen geçersiz kılma yetkisiyle planlanan hareketleri gerçekleştirir. Tam otonomi hem düzenleyici hem de sorumluluk engelleriyle karşılaşır. Hareket planlama algoritmaları kanıtlanabilir şekilde öngörülebilir davranış üretmelidir ve arıza güvenli mantığı FDA veya CE başvurusu için test edilebilir ve belgelenmiş olmalıdır.
Mühendislik Zorlukları
| Zorluk | Klinik Etki | Üretim Yanıtı |
|---|---|---|
| Hassasiyet + tekrarlanabilirlik | Konumlandırma hatası sonuçları etkiler | Sıkı toleranslar, kinematik hata haritalama |
| Güvenlik yedekliliği | Kontrolsüz hareket = hasta riski | Çift kanallı algılama, mekanik sert durdurucular |
| Uzun vadeli stabilite | Performans kayması güvenliği tehlikeye atar | Aşınmaya dayanıklı bağlantılar, kontrollü ön yük |
| Sterilizasyon uyumluluğu | Yüzey/boyutsal bozulma | 316L veya Ti, elektroparlatma, otoklav kalifikasyonu |
| Düşük hacimli tutarlılık | Parti varyasyonu = düzenleyici risk | Belgelenmiş Cpk ≥1,33, tam izlenebilirlik |
Sterilizasyon malzemeleri: Siyah oksit, çinko kaplama ve standart anodizasyon genellikle steril alan bileşenleri için kabul edilemez. 316L'nin Ra ≤ 0,4 µm'ye (kritik yüzeyler için genellikle ≤0,2 µm) elektroparlatılması korozyon direnci, temizlenebilirlik ve yüzey bütünlüğü sağlar. Elektroparlatma 5–10 µm kaldırır — kritik boyutlar telafi etmek için işlenmelidir.
Düşük hacimli tutarlılık en çok hafife alınan zorluktur. Cerrahi sistemler yılda 50–200 adet sevk edebilir. Bu hacimlerde sıkı kabiliyeti korumak — yüksek hacimli istatistiksel ortalamasız — yalnızca muayeneye dayalı uygunluk değil, gerçek Cpk ≥1,33 gerektirir.
Düzenleyici Çerçeve
İlk Günden Tasarım Kısıtlamaları
FDA 510(k)/PMA, EU MDR kapsamında CE işaretlemesi ve ISO 13485 geliştirmeyi takip eden sertifikasyon kilometre taşları değildir — ilk mimari kararından itibaren tasarım kısıtlamalarıdır.
ISO 13485 belgelenmiş tasarım kontrolleri gerektirir: üretim süreçleri doğrulanmış (yalnızca parçalar değil), muayene yöntemleri yeterli olduğu kanıtlanmış ve herhangi bir süreç değişikliği için resmi değişiklik kontrolü. Gayri resmi iterasyon 13485 uyumluluğu ile uyumlu değildir.
FDA izlenebilirliği: Tasarım geçmişi dosyası (DHF) ve cihaz geçmişi kaydı (DHR) gereksinimleri, her üretim biriminin bileşenleri spesifikasyonlara, üretim kayıtlarına ve muayene verilerine bağlayan belgelere ihtiyaç duyduğu anlamına gelir. Bunu sürekli sağlayamayan tedarikçiler düzenleyici risk oluşturur.
ISO 14971 risk yönetimi istenmeyen hareketi, bağlantı arızasını ve aşınma partikülü kirlenmesini önemli tehlikeler olarak tanımlar — yedekli hareket limitleri, muhafazakâr güvenlik faktörleri ve partikül oluşumunu en aza indiren yüzey işlemlerini yönlendirir.
Hassas Bileşenlerin Tedariki
Neden Teknik Bir Karardır
Bağlantı yuvaları, transmisyon arayüzleri, yatak yatakları ve uç efektör bağlantıları, doğruluk, yüzey kalitesi ve izlenebilirliğin müzakere edilemez olduğu hassas CNC parçalardır. 0,025 mm büyük bir delik, yatağın ön yük yerine boşlukla çalıştığı anlamına gelir — zamanla konumsal gürültü ve kuvvet geri bildirimi bozulmasına neden olur.
Tedarikçi Değerlendirme Kriterleri
Numune doğruluğu yerine süreç kabiliyeti. Mükemmel sonuçlara sahip bir ilk numune, parçanın bir kez yapılabileceğini kanıtlar. Üretim partileri boyunca Cpk ≥1,33 tutarlılığı kanıtlar — tıbbi robot tedariki için tek anlamlı metrik.
Uygulamaya uygun yüzey kalitesi. Yatak yatakları: Ra ≤ 0,4 µm (taşlama veya dikkatli bitirme tornalama). Steril alan bileşenleri: elektroparlatma sonrası Ra ≤ 0,2 µm — stok kaldırma için telafi edilmiş parlatma öncesi boyutlarla.
Tam izlenebilirlik. Isı numarasından sertifikalı MTR'ye, parti başına süreç kayıtları, denetime hazır muayene verileri. Düzenlenmiş tıbbi cihaz bileşenleri için minimum temel.
Kontrollü süreç disiplini. AS9100 veya ISO 13485 ortamlarında çalışan tedarikçiler, belgelenmemiş süreç değişikliklerinin kabul edilemez olduğunu anlar. Atölye deneyimimizde, bu geçmişe sahip olmayan atölyeler tıbbi cihaz müşterilerinin gerektirdiği dokümantasyon disipliniyle sürekli olarak zorlanır.
Küçük parti kabiliyeti. Birden fazla bileşen ailesi genelinde yılda 20–100 adet üreten programlar. Bu hacimlerde belgelenmiş kabiliyeti koruyan tedarikçileri bulmak, yüksek hacimli üretim atölyelerinden daha zordur.
Pazar Trendleri
Düzenleyici kısıtlamalar içinde artan özerklik. Yapay zeka destekli hareket planlaması yalnızca doğru değil, açıklanabilir ve test edilebilir olmalıdır. Güvenlik açısından kritik sistemlerde kara kutu algoritmaları için doğrulama yükü mevcut çerçeveler altında engelleyicidir.
Modüler mimari. Standartlaştırılmış, değiştirilebilir kol segmentleri ve uç efektörler, doğrulanmış bileşenleri varyantlar arasında yeniden kullanır — düzenleyici başvuru çabasını azaltır ve saha servisini basitleştirir. Üretim açısından, modülerlik düşük yıllık hacimlerde parti ekonomisini iyileştiren bileşen standardizasyonunu mümkün kılar.
Maliyet azaltma ve genişletilmiş konuşlandırma. Olgunlaşan süreçler ve daha derin tedarik zinciri deneyimi maliyetleri düşürür, farklı maliyet beklentilerine sahip rehabilitasyon kliniklerine ve bölge hastanelerine konuşlandırmayı mümkün kılar. Teslim ettiğimiz projelerde, ölçeklenebilirlik ve tedarik zinciri sağlamlığı, en yüksek teknik performans kadar stratejik olarak önemli hale geliyor.
Sonuç
Tıbbi robotlar, inşa edilen en zorlu mühendislik sistemleri arasındadır — herhangi bir tek teknolojinin benzersiz şekilde zor olması nedeniyle değil, klinik performans, hasta güvenliği, düzenleyici uyumluluk ve üretim tutarlılığının tümünün aynı anda düşük hacimlerde sıfır saha arızası toleransıyla elde edilmesi gerektiği için.
Başarıyı belirleyen detaylar görünür olanlar değildir (kinematik, kontrol mimarisi). Partiler arasında kinematik doğruluğu koruyan delik toleransları, yüzlerce sterilizasyon döngüsüne dayanan yüzey kaliteleri ve düzenleyici denetimi karşılayan malzeme izlenebilirliğidir. Satın alma ekipleri için, bu gereksinimleri anlamak, yetenekli bir tıbbi cihaz tedarikçisini yetkin bir genel işleme atölyesinden ayırır. Tıbbi robot programları için hassas CNC bileşenleri tedarik etmek için yardıma mı ihtiyacınız var? Süreç kabiliyeti değerlendirmesi, malzeme rehberliği ve üretim desteği için [Mühendislik ekibimizle iletişime geçin].
Sıkça Sorulan Sorular
Tıbbi robotlar tamamen özerk mi?
Hayır. Çoğu, denetimli özerklik altında çalışır — insan klinik karar alma ile otomatik konumlandırma ve sıralama. FDA ve EU MDR'nin öngörülebilir, şeffaf davranış gereksinimleri, mevcut doğrulama yöntemleriyle tam hasta odaklı özerkliği pratik dışı kılar.
Cerrahi robotlar ne kadar hassastır?
Alet ucunda ±0,1–0,5 mm konumlandırma tekrarlanabilirliği — ince tekrarlayan hareketler için insan elinden önemli ölçüde daha iyi, titreme olmadan. Robotlar, cerrah tüm prosedürel kararları elinde tutarken cerrahın fiziksel yeteneğini genişletir.
Hangi malzemeler kullanılır?
Steril alan yapısı için 316L paslanmaz çelik (otoklav uyumlu, elektroparlatılabilir). Kütle azaltımının kritik olduğu yerlerde Titanyum Grade 5/23. Steril olmayan yapısal elemanlar için Alüminyum 6061-T6. Biyouyumluluk gerektiren hasta temas yüzeyleri için medikal sınıf polimerler.
How does CNC quality affect performance?
Directly. Bore accuracy determines bearing preload → affects positional repeatability and force feedback. Transmission tolerances affect backlash and kinematic error. Surface finish on bearing seats determines wear rate and particle generation. A batch of housings with bores 0.02 mm oversized degrades force feedback quality over time without any obvious failure event.
What certifications should component suppliers have?
ISO 13485 is baseline. AS9100 provides compatible precision process discipline. Beyond certification: documented Cpk data on critical dimensions, full material/process traceability, and experience operating under formal change control — because in medical device manufacturing, an undocumented process change is a regulatory event.


