
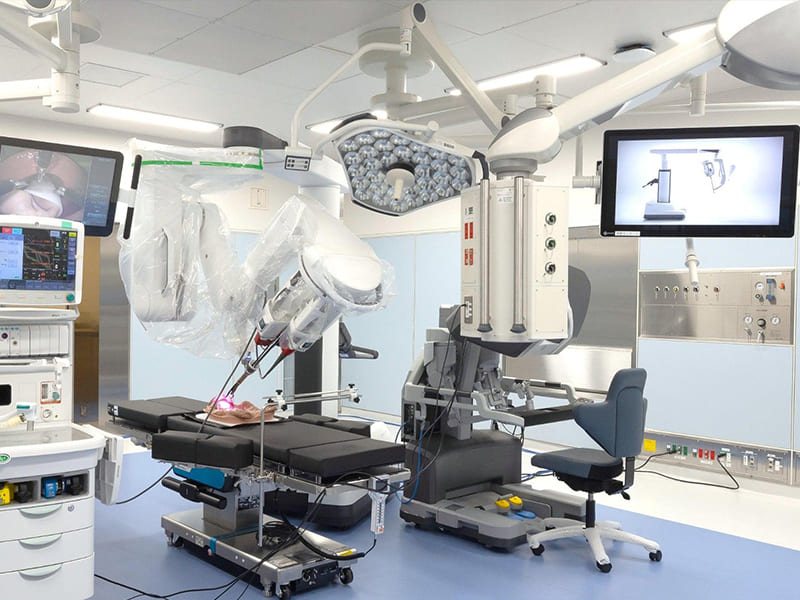
Um fabricante de robôs cirúrgicos descobre que os furos de rolamento nas carcaças das juntas estão 0,02 mm acima da medida em um lote de produção — dentro da tolerância do desenho, mas no limite superior. O resultado: pré-carga de rolamento abaixo do especificado em toda a cadeia cinemática. A qualidade do sinal de feedback de força se degrada de forma mensurável em 6 meses, à medida que a pré-carga reduzida permite micro-movimento em cada junta. Nenhuma junta individual falha. O sistema passa em todas as inspeções dimensionais. Mas os cirurgiões relatam “sensação” reduzida durante os procedimentos — uma degradação de desempenho clínico que remonta diretamente a uma dimensão de fabricação situada na extremidade errada de sua faixa de tolerância. Avaliamos regularmente os requisitos de componentes de precisão para programas de robôs médicos. Neste espaço de engenharia, a conexão entre a qualidade da usinagem CNC e o desempenho clínico é direta e mensurável — uma tolerância de furo tecnicamente conforme, mas funcionalmente marginal, produz um sistema que tecnicamente funciona, mas tem desempenho clínico inferior.
Os robôs médicos operam em proximidade direta com os pacientes durante cirurgia, reabilitação e cuidados clínicos — tornando-os fundamentalmente diferentes da robótica industrial. Este guia aborda tipos de sistemas, as tecnologias que os fazem funcionar, desafios de engenharia, requisitos regulatórios que moldam decisões de hardware e o que engenheiros e equipes de compras precisam ao adquirir componentes de precisão.
O que Define um Robô Médico?
Não é um robô industrial com melhor acabamento superficial. Três condições simultâneas:
Propósito clínico — desempenha uma função médica pretendida (manipulação cirúrgica, reabilitação, posicionamento diagnóstico). Interação humano-robô — opera em proximidade contínua com paciente/clínico, exigindo movimento previsível e feedback em tempo real. Conformidade regulatória — atende às regulamentações de dispositivos médicos, gestão de riscos (ISO 14971) e rastreabilidade de fabricação (ISO 13485).
Essas restrições se propagam para as decisões de hardware: quais tolerâncias são alcançáveis e manteníveis através de ciclos de esterilização, quais materiais sobrevivem à autoclave sem degradação, quais acabamentos superficiais minimizam a geração de partículas de desgaste próximas ao tecido.
Tipos de Robôs Médicos
Robôs Cirúrgicos
A categoria tecnicamente mais exigente. Cinemática multi-DOF replicando a destreza humana em pequenos campos cirúrgicos. Precisão da ponta da ferramenta ±0,1–0,5 mm. Transmissões sem folga. Rigidez estrutural evitando deflexão sob resistência do tecido.
Exigências de fabricação: Carcaças de juntas e interfaces de transmissão em IT5–IT7. Acabamento superficial Ra 0,4–0,8 µm em assentos de rolamento. Componentes que sobrevivem a repetidos ciclos de autoclave a 134°C sem alteração dimensional ou corrosão. Isso elimina a maioria das ligas de alumínio de funções em campo estéril — direcionando para aço inoxidável 316L, titânio e polímeros de grau médico.
Em operações de 5-axis CNC para componentes cirúrgicos, recursos de ângulo composto e relações de linha de centro de furos mantêm ±0,010–0,020 mm. Com base em nossos dados de produção, alcançar isso de forma consistente requer apalpação em processo, estabilização térmica e passes de acabamento com 0,05–0,10 mm de profundidade de corte.
Robôs de Reabilitação e Exoesqueletos
O contato físico prolongado durante as sessões de terapia desloca as prioridades para controle de força, conformidade ergonômica e repetibilidade entre sessões. Um exoesqueleto usado por sessões de 45 minutos deve ser leve o suficiente para que seu peso não limite a eficácia da terapia.
Materiais: Alumínio 6061-T6 ou 7075-T6 para membros estruturais onde o custo premium do titânio não se justifica. Superfícies de contato com o paciente lisas e sem rebarbas previnem irritação da pele. Desafio de fabricação: manter consistência de tolerância em múltiplas variantes de tamanho para diferentes antropometrias de pacientes — requer capacidade de processo documentada, não amostragem pontual.
Automação Hospitalar
Robôs de logística, sistemas de farmácia, plataformas de desinfecção UV. Geralmente menor precisão posicional, mas maiores exigências de confiabilidade e tempo de atividade. Manutenibilidade modular (módulos com falha substituíveis em minutos). Resistência à contaminação. Operação silenciosa.
Exceção para farmácia: Alta repetibilidade para precisão de dispensação com consequências se aproximando de níveis de risco cirúrgico. Perfis de movimento consistentes e pré-carga de rolamento controlada importam aqui.
Terapêuticos e de Telepresença
Interação com pacientes, consulta remota, suporte a terapia comportamental. Ênfase em mobilidade estável, integração de comunicação e durabilidade do invólucro. Tolerâncias de precisão de sistemas cirúrgicos não se aplicam, mas qualidade de montagem consistente e integridade superficial importam para sistemas que interagem com populações vulneráveis.
Como os Robôs Médicos Funcionam
Estrutura Mecânica
Estruturas multi-eixo proporcionando movimento preciso e repetível. Em braços seriais de 6-DOF, o erro de posição da junta se acumula — 0,01 mm na junta 1 pode produzir erro de 0,05–0,1 mm no efetuador final. Essa amplificação significa que a seleção de rolamentos, tolerâncias de furo da carcaça e pré-carga de montagem devem ser especificadas com a cadeia cinemática completa em vista.
Transmissão sem folga é padrão em sistemas cirúrgicos. Acionamentos harmônicos requerem furos de carcaça IT5–IT6 com Ra ≤ 0,4 µm — tipicamente exigindo retificação ou brunimento após torneamento CNC. Mecanismos de acionamento por cabo eliminam histerese de engrenagens pelo mesmo motivo.
Sensores e Controle
Sensores de força/torque, codificadores ópticos e sistemas de visão alimentam o controle em malha fechada que ajusta trajetórias em tempo real. O feedback de força de um robô cirúrgico — distinguindo níveis de resistência dos tecidos — depende da sensibilidade do sensor e da rigidez da transmissão. A pré-carga do rolamento que se degrada 15–20% ao longo de um ano não se manifesta imediatamente como erro de movimento, mas degrada a qualidade do sinal de força, afetando a informação sensorial do cirurgião. Uma armadilha comum que observamos: tratar a pré-carga do rolamento como uma especificação estática em vez de um parâmetro de vida útil que precisa de monitoramento.
Software e Autonomia
A maioria dos sistemas opera sob autonomia supervisionada — o robô executa movimentos planejados com supervisão humana contínua e autoridade de substituição do clínico. A autonomia total enfrenta barreiras tanto regulatórias quanto de responsabilidade civil. Algoritmos de planejamento de movimento devem produzir comportamento demonstravelmente previsível, e a lógica à prova de falhas deve ser testável e documentada para submissão à FDA ou CE.
Desafios de Engenharia
| Desafio | Impacto Clínico | Resposta da Manufatura |
|---|---|---|
| Precisão + repetibilidade | Erro de posicionamento afeta os resultados | Tolerâncias apertadas de CNC, mapeamento de erro cinemático |
| Redundância de segurança | Movimento não controlado = risco para o paciente | Deteção de canal duplo, batentes mecânicos rígidos |
| Estabilidade a longo prazo | A deriva de desempenho compromete a segurança | Juntas resistentes ao desgaste, pré-carga controlada |
| Compatibilidade com esterilização | Degradação superficial/dimensional | 316L ou Ti, eletropolimento, qualificação em autoclave |
| Consistência em baixo volume | Variação entre lotes = risco regulatório | Cpk documentado ≥1,33, rastreabilidade total |
Materiais de esterilização: Óxido negro, zincagem e anodização padrão são tipicamente inaceitáveis para componentes de campo estéril. O eletropolimento de 316L para Ra ≤ 0,4 µm (frequentemente ≤0,2 µm para superfícies críticas) proporciona resistência à corrosão, capacidade de limpeza e integridade superficial. O eletropolimento remove 5–10 µm — as dimensões críticas devem ser maquinadas para compensar.
Consistência em baixo volume é o desafio mais subestimado. Os sistemas cirúrgicos podem expedir 50–200 unidades/ano. Manter uma capacidade rigorosa nestes volumes — sem média estatística de alto volume — exige um Cpk genuíno ≥1,33, não apenas conformidade baseada em inspeção.
Quadro Regulatório
Restrições de Design desde o Primeiro Dia
FDA 510(k)/PMA, marcação CE ao abrigo do EU MDR e ISO 13485 não são marcos de certificação que se seguem ao desenvolvimento — são restrições de design desde a primeira decisão de arquitetura.
ISO 13485 exige controlos de design documentados: processos de fabrico validados (não apenas peças), métodos de inspeção demonstrados como capazes e controlo formal de alterações para qualquer modificação de processo. A iteração informal não é compatível com a conformidade com a 13485.
Rastreabilidade FDA: Os requisitos de design history file (DHF) e device history record (DHR) significam que cada unidade de produção necessita de documentação que ligue os componentes às especificações, registos de fabrico e dados de inspeção. Os fornecedores que não conseguem fornecer isto de forma consistente criam exposição regulatória.
Gestão de riscos ISO 14971 identifica movimento não intencional, falha de juntas e contaminação por partículas de desgaste como perigos significativos — impulsionando limites de movimento redundantes, fatores de segurança conservadores e tratamentos de superfície que minimizam a geração de partículas.
Obtenção de Componentes de Precisão
Porque É uma Decisão Técnica
Carcaças de juntas, interfaces de transmissão, assentos de rolamentos e suportes de efetuadores finais são peças de precisão CNC onde a exatidão, a qualidade superficial e a rastreabilidade não são negociáveis. Um furo 0,025 mm sobredimensionado significa um rolamento a funcionar com folga em vez de pré-carga — introduzindo ruído posicional e degradação do feedback de força ao longo do tempo.
Critérios de Avaliação de Fornecedores
Capacidade de processo acima da exatidão da amostra. Uma primeira peça com resultados excelentes prova que a peça pode ser feita uma vez. Cpk ≥1,33 em lotes de produção prova consistência — a única métrica significativa para a aquisição de robôs médicos.
Acabamento superficial adequado à aplicação. Assentos de rolamentos: Ra ≤ 0,4 µm (retificação ou torneamento de acabamento cuidadoso). Componentes de campo estéril: Ra ≤ 0,2 µm após eletropolimento — com dimensões pré-polimento compensadas para a remoção de material.
Rastreabilidade total. Número de fusão até MTR certificado, registos de processo por lote, dados de inspeção disponíveis para auditoria. A linha de base mínima para componentes regulamentados de dispositivos médicos.
Disciplina de processo controlada. Os fornecedores que trabalham em ambientes AS9100 ou ISO 13485 compreendem que alterações de processo não documentadas não são aceitáveis. Na nossa experiência de chão de fábrica, as oficinas sem este historial debatem-se consistentemente com a disciplina de documentação exigida pelos clientes de dispositivos médicos.
Capacidade de pequenos lotes. Programas que produzem 20–100 unidades/ano em múltiplas famílias de componentes. Os fornecedores que mantêm capacidade documentada nestes volumes são mais difíceis de encontrar do que as oficinas de produção de alto volume.
Tendências de Mercado
Autonomia crescente dentro de restrições regulatórias. O planeamento de movimento orientado por IA deve ser explicável e testável, não apenas preciso. O ónus de validação para algoritmos de caixa negra em sistemas de segurança crítica é proibitivo ao abrigo dos quadros atuais.
Arquitetura modular. Segmentos de braço e efetuadores finais padronizados e substituíveis reutilizam componentes validados entre variantes — reduzindo o esforço de submissão regulatória e simplificando o serviço em campo. Do ponto de vista do fabrico, a modularidade permite a padronização de componentes, melhorando a economia de lotes em baixos volumes anuais.
Redução de custos e implementação alargada. Processos em maturação e experiência mais profunda na cadeia de abastecimento fazem baixar os custos, permitindo a implementação em clínicas de reabilitação e hospitais regionais com diferentes expectativas de custo. Em projetos que entregámos, a escalabilidade e a robustez da cadeia de abastecimento estão a tornar-se tão estrategicamente importantes como o desempenho técnico máximo.
Conclusão
Os robôs médicos estão entre os sistemas de engenharia mais exigentes alguma vez construídos — não porque qualquer tecnologia individual seja unicamente difícil, mas porque o desempenho clínico, a segurança do paciente, a conformidade regulatória e a consistência de fabrico devem ser todos alcançados simultaneamente em baixos volumes com tolerância zero a falhas em campo.
Os detalhes que determinam o sucesso não são os visíveis (cinemática, arquitetura de controlo). São as tolerâncias de furos que mantêm a exatidão cinemática entre lotes, os acabamentos superficiais que sobrevivem a centenas de ciclos de esterilização e a rastreabilidade de materiais que satisfaz a auditoria regulatória. Para as equipas de compras, compreender estes requisitos distingue um fornecedor capaz de dispositivos médicos de uma oficina de maquinagem geral competente. Precisa de ajuda para obter componentes de precisão CNC para programas de robôs médicos? [Contacte a nossa equipa de engenharia] para avaliação de capacidade de processo, orientação de materiais e apoio ao fabrico.
Perguntas frequentes
Os robôs médicos são totalmente autónomos?
Não. A maioria opera sob autonomia supervisionada — posicionamento e sequenciação automatizados com tomada de decisão clínica humana. Os requisitos da FDA e do EU MDR para um comportamento previsível e transparente tornam a autonomia total voltada para o paciente impraticável com os métodos de validação atuais.
Quão precisos são os robôs cirúrgicos?
Repetibilidade de posicionamento de ±0,1–0,5 mm na ponta da ferramenta — substancialmente melhor do que a mão humana para movimentos finos e repetitivos, sem tremor. Os robôs ampliam a capacidade física do cirurgião enquanto o cirurgião mantém todas as decisões processuais.
Quais materiais são usados?
Aço inoxidável 316L para estrutura em campo estéril (compatível com autoclave, eletropolível). Titânio Grau 5/23 onde a redução de massa é crítica. Alumínio 6061-T6 para componentes estruturais não estéreis. Polímeros de grau médico para superfícies de contato com o paciente que exigem biocompatibilidade.
Como a qualidade do CNC afeta o desempenho?
Diretamente. A precisão do furo determina a pré-carga do rolamento → afeta a repetibilidade posicional e o feedback de força. As tolerâncias de transmissão afetam a folga e o erro cinemático. O acabamento superficial nos assentos de rolamento determina a taxa de desgaste e a geração de partículas. Um lote de carcaças com furos 0,02 mm acima da medida degrada a qualidade do feedback de força ao longo do tempo sem qualquer evento de falha óbvio.
Quais certificações os fornecedores de componentes devem ter?
O ISO 13485 é o básico. A AS9100 fornece disciplina de processo de precisão compatível. Além da certificação: dados de Cpk documentados em dimensões críticas, rastreabilidade completa de material/processo e experiência operando sob controle formal de mudanças — porque na fabricação de dispositivos médicos, uma mudança de processo não documentada é um evento regulatório.


