
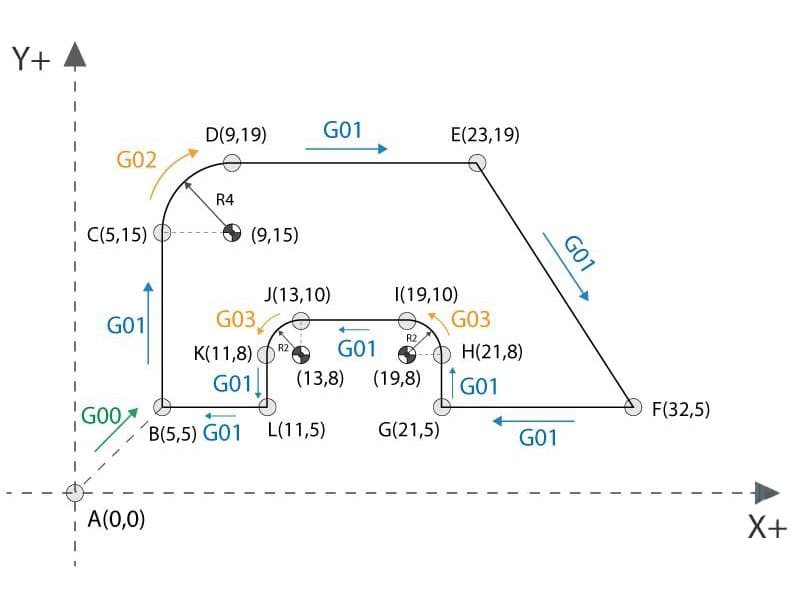
Il software CAM ha reso il G-code meno visibile nei flussi di lavoro quotidiani CNC — ma non ha reso il G-code meno importante. Ogni percorso utensile generato da un sistema CAM diventa alla fine un file G-code, e quel file è ciò che il controller CNC esegue effettivamente, riga per riga, senza alcuna consapevolezza del modello CAD o della strategia di lavorazione che c'è dietro. Quando un utensile affonda troppo in profondità, un tempo di ciclo risulta inaspettatamente alto, o una finitura superficiale non corrisponde alla simulazione, la risposta è quasi sempre nel G-code — non nella configurazione CAM. Comprendere il G-code nella lavorazione CNC significa capire cosa sta effettivamente facendo la macchina, piuttosto che cosa intendevi che facesse.
Questo articolo tratta il G-code dalla prospettiva di come i controller CNC lo interpretano ed eseguono in ambienti di lavorazione reali. L'obiettivo è pratico: sintassi, struttura, logica modale, errori comuni e un esempio di codice passo-passo che mostra esattamente cosa accade a livello di macchina. Che tu stia eseguendo il debug di un programma, revisionando la configurazione di un fornitore, o cercando di capire perché un tempo di ciclo preventivato sembra sbagliato, questo è il quadro di riferimento da cui partire.
Cos'è il G-Code e Come Controlla le Macchine CNC?
La Definizione Che Conta Davvero in Produzione
Il G-code è il linguaggio di istruzioni a basso livello che i controller delle macchine CNC eseguono direttamente. Ogni riga specifica comandi di movimento, posizioni degli assi, velocità di avanzamento, stati del mandrino e funzioni ausiliarie. Non è descrittivo — non dice “lavora questa tasca” o “finisci questa superficie.” Dice “spostati a questa coordinata a questa velocità di avanzamento in questa modalità.” Il controller segue quelle istruzioni esattamente, senza alcuna interpretazione dell'intento oltre a ciò che è codificato.
Questa distinzione conta nella pratica. Il software CAM definisce cosa dovrebbe accadere in base alla geometria e alla strategia di lavorazione. Il file G-code definisce cosa il controller eseguirà effettivamente. Questi sono spesso vicini — ma non sempre identici, e il divario tra loro è dove vivono la maggior parte dei problemi di lavorazione.
Come i Controller CNC Leggono il G-Code
I controller elaborano il G-code in sequenza, un blocco alla volta. Dopo aver letto ogni riga, il controller aggiorna il suo stato interno — modalità di movimento attiva, sistema di coordinate, offset lunghezza utensile, selezione del piano — quindi esegue il comando. I comandi modali rimangono attivi finché non vengono esplicitamente modificati. Questa è la parte che coglie di sorpresa la maggior parte delle persone: un comando impostato 50 righe prima può ancora controllare il comportamento della macchina alla riga 200 se nulla lo ha annullato.
I controller applicano anche funzioni di look-ahead, limiti di accelerazione e algoritmi di interpolazione dopo aver letto il G-code — non durante la generazione CAM. Due macchine che eseguono G-code identico possono produrre profili di movimento diversi se i loro parametri di controllo differiscono. Questo è il motivo per cui i risultati di lavorazione non sono completamente determinati in fase CAM.
Dove si Colloca il G-Code nel Flusso di Lavoro CNC
Il flusso dalla progettazione al taglio segue una sequenza chiara:
Modello CAD → Strategia percorso utensile CAM → Output G-code → Controller CNC → Movimento servo → Rimozione materiale
Il G-code è il punto di passaggio. Tutto a monte è progettazione e pianificazione. Tutto a valle è taglio fisico. Comprendere il G-code significa capire cosa accade a quel confine — che è esattamente dove i problemi sono più difficili da vedere e più costosi da risolvere.
Come è Strutturato un Programma G-Code CNC
Blocchi, Righe e Ordine di Esecuzione
Un programma G-code è costruito da blocchi — righe individuali che il controller elabora in sequenza, dall'alto verso il basso. Ogni blocco rappresenta un ciclo di istruzioni. Il controller non ha consapevolezza dei blocchi futuri oltre a un look-ahead limitato, quindi l'ordine dei comandi determina direttamente il comportamento della macchina.
Un programma ben strutturato segue questa sequenza:
- Avvio programma e inizializzazione di sicurezza
- Dichiarazione di unità, piano e modalità di coordinate
- Selezione utensile e attivazione offset
- Movimenti di lavorazione (sgrossatura, finitura, foratura, ecc.)
- Ritrazione e cambio utensile (se più utensili)
- Fine del programma e ripristino
Saltare o riordinare i passaggi crea rischi. Un movimento di taglio eseguito prima dell'attivazione dell'offset lunghezza utensile, ad esempio, posiziona l'utensile basandosi su un riferimento Z non corretto — che è un modo affidabile per produrre un crash anche quando la geometria del percorso utensile è corretta.
Parole di Indirizzo: Cosa Fa Ogni Lettera
Ogni blocco è composto da parole di indirizzo — una lettera che identifica la funzione, seguita da un numero che definisce il valore.
- G — Comando di movimento o modalità (rapido, lineare, circolare, selezione piano, ecc.)
- M — Funzioni macchina e ausiliarie (mandrino, refrigerante, cambio utensile, fine programma)
- X, Y, Z — Posizioni target degli assi
- F — Velocità di avanzamento (distanza al minuto o per giro, a seconda della modalità)
- S — Velocità mandrino (RPM)
- T — Numero utensile
Più parole di indirizzo possono apparire su una stessa riga. Il controller le interpreta collettivamente per determinare tipo di movimento, posizione e stato della macchina. La sequenza all'interno di un blocco conta anche su alcuni controller — controlla sempre il manuale del controller per l'ordine di parsing dei blocchi.
Comandi Modali vs Non-Modali
Questo è il concetto che causa più errori nella programmazione CNC — e più confusione durante il debug.
Comandi modali restano attivi su più blocchi finché non vengono esplicitamente annullati o sostituiti. G01 (interpolazione lineare), G90 (posizionamento assoluto) e F (velocità di avanzamento) sono tutti modali. Impostali una volta e si applicano a ogni blocco successivo finché non vengono modificati.
Comandi non modali si applicano solo al blocco in cui compaiono. G04 (pausa) è un esempio tipico: mette in pausa per un blocco, poi l'esecuzione continua senza che la pausa si applichi di nuovo.
Il pericolo con i comandi modali: una modalità impostata all'inizio del programma controlla il comportamento di tutto ciò che segue, inclusi i blocchi scritti molto dopo. Una transizione G00-a-G01 mancante dove prevista, o una velocità di avanzamento non aggiornata tra le operazioni, può produrre movimento errato senza attivare alcun allarme del controllore.
Scomposizione di una Tipica Riga di Codice G
G01 X50.0 Y20.0 Z-5.0 F300
- G01 — Interpolazione lineare (modale; resta attiva finché non viene specificata un'altra modalità di movimento)
- X50.0 Y20.0 Z-5.0 — Posizione target nel sistema di coordinate corrente
- F300 — Velocità di avanzamento di 300 mm/min (modale; si applica a tutti i successivi movimenti di taglio)
Se il blocco successivo riporta X80.0 Y20.0 senza codice G, la macchina si muove linearmente a 300 mm/min verso la nuova posizione — perché G01 e F300 sono ancora attivi. Questo è un comportamento corretto se intenzionale, e un problema se non previsto.
I Codici G Più Comuni Utilizzati nella Lavorazione CNC
Comandi di Movimento: G00, G01, G02, G03
Questi quattro codici coprono la maggior parte dei movimenti in qualsiasi programma CNC.
G00 — Posizionamento Rapido Muove l'utensile verso una posizione alla velocità massima di traslazione della macchina. Il controllore non rispetta la velocità di avanzamento programmata durante G00. Utilizzarlo esclusivamente per movimenti non di taglio — posizioni di sgombero, avvicinamenti per cambio utensile e riposizionamenti sopra il pezzo. Non usare mai G00 mentre l'utensile è a contatto con il materiale; i limiti di avanzamento non si applicano e il risultato è imprevedibile.
G01 — Interpolazione Lineare Esegue un movimento di taglio in linea retta alla velocità di avanzamento programmata. Questo è il comando di taglio principale per fresatura, tornitura e qualsiasi rimozione di materiale controllata. La selezione della velocità di avanzamento deve riflettere il diametro dell'utensile, il materiale e il rivestimento — non un valore “sicuro” generico. Per alluminio 6061 con una fresa in carburo da 10 mm, F400–600 mm/min a S8000–12000 RPM è tipicamente appropriato. Per acciaio inox 316L con lo stesso utensile, F100–180 mm/min a S3000–5000 RPM è più realistico a causa del comportamento di incrudimento.
G02 / G03 — Interpolazione Circolare (CW / CCW) Genera movimento ad arco nel piano attivo. G02 si muove in senso orario; G03 in senso antiorario. La geometria dell'arco è definita da punto iniziale, punto finale e da un offset del centro (I, J, K) o da un valore di raggio (R). Una geometria dell'arco mal definita — dove i punti iniziale e finale non corrispondono al raggio specificato — produce allarmi del controllore o sovratagli. Verificare sempre le definizioni degli archi in simulazione prima del taglio.
Selezione del Piano e Unità: G17–G19, G20, G21
G17, G18, G19 selezionano il piano di lavorazione attivo: XY, XZ e YZ rispettivamente. La selezione del piano influisce direttamente su come vengono interpretati gli archi G02/G03. Un arco G02 programmato con coordinate XY si comporta correttamente in G17 ma produce movimento errato se G18 o G19 è attivo da un'operazione precedente.
G20 / G21 dichiarano unità in pollici o metriche. Questo deve essere sempre impostato esplicitamente all'inizio del programma. Ereditare le unità da un programma precedente è uno dei modi meno evidenti per far schiantare una macchina — il controllore scala tutte le posizioni per il fattore di conversione delle unità, spostando l'utensile in posizioni lontane da quelle previste.
Modalità di Posizionamento: G90 vs G91
G90 — Posizionamento Assoluto: Tutte le coordinate fanno riferimento allo zero di lavoro attivo. Questa è la modalità standard per la maggior parte della lavorazione CNC perché ogni posizione è inequivocabile — X50.0 significa sempre 50 mm dallo zero, indipendentemente da dove si trovava l'utensile in precedenza.
G91 — Posizionamento Incrementale: Le coordinate fanno riferimento alla posizione corrente dell'utensile. Utile per pattern ripetitivi (matrici di fori, spaziatura di cave) dove definire tutto dallo zero richiederebbe calcoli. Il rischio è l'errore cumulativo — un errore di arrotondamento in un movimento sposta ogni successiva posizione incrementale. Usare G91 deliberatamente e tornare sempre a G90 dopo la sequenza incrementale.
Codici di Sicurezza e Riferimento
G04 (Sosta): Pausa del movimento per un tempo definito o un numero di giri del mandrino. Usi comuni includono la rottura del truciolo durante forature profonde e il consentire al mandrino di stabilizzarsi dopo un cambio di velocità prima di iniziare una passata di finitura di precisione.
G28 (Ritorno al Riferimento Macchina): Invia gli assi attraverso un punto intermedio verso il punto zero macchina. Il punto intermedio è critico — se non è definito esplicitamente in una posizione sicura, G28 può guidare l'utensile attraverso il pezzo o il dispositivo di fissaggio durante il percorso verso il punto zero.
G53 (Movimento in Coordinate Macchina): Si muove direttamente in coordinate macchina, bypassando gli offset di lavoro. Più prevedibile di G28 per movimenti di parcheggio e cambi utensile quando usato correttamente.
| Categoria | G-Code | Funzione | Uso tipico |
|---|---|---|---|
| Movimento | G00 | Movimento rapido | Posizionamento non di taglio |
| Movimento | G01 | Taglio lineare | Lavorazione controllata |
| Movimento | G02 / G03 | Taglio circolare | Archi, tasche, profili |
| Piano | G17–G19 | Selezione del piano | Definizione della direzione dell'arco |
| Unità | G20 / G21 | Pollici / Metrici | Inizializzazione del programma |
| Posizionamento | G90 / G91 | Assoluto / Incrementale | Controllo delle coordinate |
| Sicurezza | G28 / G53 | Movimenti di riferimento | Cambio utensile, spazio di sicurezza |
Codici M e come funzionano insieme al codice G
Cosa controllano i codici M
Mentre i codici G governano come l'utensile si muove nello spazio, i codici M governano ciò che la macchina fa — mandrino on/off, refrigerante on/off, cambio utensile e flusso del programma. Nelle operazioni di lavorazione pratiche, i codici M definiscono lo stato della macchina che i movimenti di taglio del codice G presuppongono già attivo. Un movimento di taglio (G01) eseguito senza un mandrino attivo (M03) danneggia l'utensile e il pezzo. Un cambio utensile (M06) eseguito senza un adeguato spazio di sicurezza degli assi rischia una collisione.
I codici M che compaiono in quasi ogni programma
- M03 — Mandrino on, rotazione oraria
- M04 — Mandrino on, rotazione antioraria (usato per operazioni specifiche come la maschiatura inversa)
- M05 — Arresto mandrino
- M06 — Cambio utensile (sospende l'esecuzione fino al completamento del cambio)
- M08 — Refrigerante on
- M09 — Refrigerante off
- M30 — Fine programma e reset all'inizio
L'ordine è importante. M03 deve comparire prima del primo movimento di taglio. M08 deve essere attivato prima che l'utensile entri in contatto con il materiale, non durante. M06 richiede che la macchina sia in una posizione sicura — tipicamente verificata da un movimento G28 o G53 verso una posizione di cambio utensile definita.
Codice G e codice M: complementari, non intercambiabili
| Aspetto | G-Code | Codice M |
|---|---|---|
| Ruolo principale | Movimento utensile e controllo del percorso | Stato macchina e funzioni ausiliarie |
| Azioni tipiche | Movimenti lineari, archi, posizionamento | Mandrino, refrigerante, cambio utensile, fine programma |
| Impatto sull'esecuzione | Geometria e velocità di avanzamento | Prontezza al taglio e sicurezza macchina |
| Rischio se errato | Collisione, errore dimensionale | Danno utensile, cambio utensile non sicuro |
Velocità di avanzamento, velocità del mandrino e comandi utensile: come influenzano la qualità del pezzo
Velocità di avanzamento (F) e finitura superficiale
La velocità di avanzamento determina direttamente il carico di truciolo — lo spessore di materiale che ogni tagliente rimuove per giro. Troppo alta, e l'utensile si sovraccarica: vibrazioni, strappi e scarsa finitura superficiale ne conseguono. Troppo bassa, e l'utensile sfrega invece di tagliare, concentrando il calore sul tagliente e favorendo la formazione di tagliente di riporto, che degrada anch'essa la finitura.
La relazione tra velocità di avanzamento e finitura superficiale è specifica del materiale. Per alluminio 6061, una fresa a candela da 10 mm a S10000 RPM con F500 mm/min produce un carico di truciolo di circa 0,025 mm per dente (assumendo un utensile a 2 taglienti) — tipicamente ottenendo Ra 1,6–3,2 µm in una passata di sgrossatura. Riducendo a F200 mm/min si diminuisce il carico di truciolo ma si aumenta il calore e lo sfregamento, spesso peggiorando la finitura anziché migliorarla. Le passate di finitura usano profondità di taglio ridotte, non necessariamente velocità di avanzamento ridotte, per ottenere Ra 0,8 µm o migliore.
Per acciaio inox 316L, le velocità di avanzamento sono significativamente più basse — tipicamente F100–180 mm/min — perché il materiale si incrudisce sotto taglio. Superare i carichi di truciolo raccomandati causa rapida usura dell'utensile e strappi superficiali. Un'applicazione costante del refrigerante (a inondazione o attraverso l'utensile) è essenziale per gestire il calore e prevenire l'accumulo di incrudimento tra le passate.
Velocità del mandrino (S) e prestazioni di taglio
La velocità del mandrino imposta la velocità di taglio superficiale al diametro esterno dell'utensile. La velocità corretta dipende dal diametro dell'utensile, dal materiale e dal rivestimento dell'utensile. Una fresa a candela in carburo da 10 mm rivestita in TiAlN che taglia alluminio 6061 tipicamente opera a 200–400 m/min di velocità superficiale — traducendosi in circa S6,400–12,700 RPM. Lo stesso utensile in acciaio inox 316L opera a 40–80 m/min di velocità superficiale — circa S1,270–2,550 RPM — per limitare la generazione di calore e l'usura dell'utensile.
Una velocità del mandrino eccessiva nell'acciaio inox genera calore concentrato che ammorbidisce il tagliente, riducendo drasticamente la vita dell'utensile. Una velocità insufficiente nell'alluminio produce taglio inefficiente e scarsa evacuazione del truciolo. Impostare correttamente la velocità del mandrino non significa usare valori conservativi — significa abbinare la velocità a ciò che l'utensile e il materiale richiedono realmente.
Comandi utensile e attivazione offset
La selezione utensile (T) specifica quale utensile caricare. La compensazione lunghezza utensile (G43 con offset H) applica il riferimento Z corretto per quel specifico utensile. Se viene attivato l'offset sbagliato — o se G43 viene omesso del tutto — il riferimento Z si sposta della differenza tra l'offset programmato e la lunghezza effettiva dell'utensile. Questo produce una discesa troppo profonda o una retrazione insufficiente a sgomberare il pezzo.
Prima di qualsiasi cambio utensile, la macchina deve essere in una posizione sicura. La maggior parte dei controllori richiede un posizionamento esplicito verso una posizione di cambio utensile prima che M06 venga eseguito. Saltare questo passaggio rischia una collisione tra l'utensile e il pezzo o la fixture durante il cambio.
Lettura del codice G passo dopo passo: un esempio completo di fresatura
Leggere correttamente il codice G significa tracciare lo stato della macchina dopo ogni riga — non solo leggere le posizioni. Ecco un programma completo di fresatura 2D con commento tecnico su ciò che ogni sezione fa realmente sulla macchina.
%
G21 G90 G17 — Imposta unità metriche, posizionamento assoluto e piano XY. Questi tre stati modali controllano l'interpretazione delle coordinate per l'intero programma. La mancanza di uno qualsiasi di essi significa ereditare lo stato del programma precedente — una fonte comune di comportamento inatteso quando si eseguono programmi in sequenza.
G00 X0 Y0 — Movimento rapido allo zero programma in XY. Nessun taglio. L'utensile si muove a velocità rapida massima; non c'è protezione della velocità di avanzamento.
T1 M06 — Seleziona l'utensile 1 ed esegue un cambio utensile. L'esecuzione si sospende fino al completamento del cambio. La macchina deve essere nella sua posizione di cambio utensile designata prima di questa riga, altrimenti esiste un rischio di collisione.
S8000 M03 — Avvia il mandrino a 8.000 RPM in senso orario. Per una fresa a candela da 10 mm in alluminio 6061, questo corrisponde a circa 251 m/min di velocità superficiale — all'interno dell'intervallo di taglio efficiente per carburo non rivestito o rivestito in TiN.
G43 H01 Z50.0 — Attiva la compensazione lunghezza utensile utilizzando l'offset H01 e si sposta a Z50 nel sistema di riferimento corretto. Questa è la riga che stabilisce il corretto riferimento Z per la lavorazione. La mancanza di G43 significa che la posizione Z dell'utensile è riferita senza applicare la lunghezza effettiva dell'utensile.
G00 Z5.0 — Avvicinamento rapido a 5 mm sopra la superficie del pezzo. Ancora nessuna taglio — l'utensile si sta posizionando sopra il pezzo.
G01 Z-2.0 F200 — Discesa controllata a 2 mm di profondità a F200 mm/min. La velocità di avanzamento ridotta durante la discesa limita il carico assiale di taglio. A F200 con una fresa a candela da 10 mm a 2 taglienti, il carico di truciolo per tagliente sulla discesa è di circa 0,0125 mm — conservativo ma appropriato per un movimento di ingresso in Z.
G01 X50.0 Y0.0 F400 — Primo movimento di taglio lineare. La velocità di avanzamento aumenta a F400 mm/min per la passata di taglio laterale, producendo un carico di truciolo di circa 0,025 mm per tagliente a S8000 RPM — tipico per la sgrossatura dell'alluminio.
Movimenti G01 successivi — Tracciano i restanti tre lati del profilo rettangolare. G01 e F400 rimangono attivi (modali) — non è necessario ripeterli a meno che l'avanzamento non cambi.
G00 Z50.0 — Ritiro rapido all'altezza Z di sicurezza. La lavorazione è completata; la macchina esce a velocità rapida massima.
M05 — Arresto del mandrino. Arrestare sempre il mandrino prima della fine del programma.
M30 — Fine programma e reset. Il controllore torna all'inizio del programma, pronto per il pezzo successivo.
Errori Comuni di Lettura
Ignorare lo stato modale: G01 e F400 rimangono attivi finché non vengono esplicitamente modificati. Un programmatore che aggiunge un nuovo movimento successivamente e dimentica che questi sono ancora attivi otterrà un movimento di taglio dove era previsto un rapido.
Assumere che l'ordine sia flessibile: L'accensione del mandrino (M03) deve precedere il movimento di taglio. L'offset utensile (G43) deve essere attivato prima del posizionamento in Z. Questi non sono suggerimenti — sono requisiti per un'esecuzione sicura.
Leggere le coordinate senza tracciare lo stato: Una posizione come Z-2.0 ha senso solo nel contesto del sistema di coordinate attivo, dell'offset utensile e della modalità di posizionamento. Leggi lo stato, poi leggi le coordinate.
Errori Comuni del G-Code e Come Diagnosticarli
La maggior parte dei problemi seri non deriva da codice complesso. Derivano da piccoli errori modali, offset errati o disallineamenti di unità che si propagano attraverso il programma.
Errori Modali
Un comando modale impostato in modo errato — o mai annullato dopo l'uso — influisce su ogni blocco successivo finché qualcosa non lo modifica. G91 (modalità incrementale) lasciato attivo dopo una subroutine di tastatura causa l'esecuzione di tutti i movimenti successivi previsti in assoluto come offset incrementali. L'utensile finisce lontano dalla posizione prevista e il controllore non genera alcun allarme perché il movimento era sintatticamente valido.
Questi errori non si rivelano semplicemente esaminando le singole righe. Richiedono il tracciamento dello stato della macchina attraverso la sequenza del programma — mentalmente o tramite simulazione.
Errori di Coordinate e Offset
Gli errori G-code a più alto rischio coinvolgono errori di sistema di coordinate e offset:
- Offset di lavoro errato (es., G54 selezionato quando il programma prevede G55)
- Compensazione lunghezza utensile errata o mancante (disallineamento G43/H)
- Confusione G90/G91 quando si passa tra modalità assoluta e incrementale
Ciascuno di questi può produrre un crash o un pezzo scartato senza alcun errore di sintassi. Il controllore fa esattamente ciò che dice il codice — semplicemente non è ciò che era previsto.
Approccio Diagnostico: Validazione a Strati
L'approccio ingegneristico standard alla validazione del G-code funziona attraverso strati di crescente affidabilità:
- Revisione del codice — verificare unità, sistemi di coordinate, attivazioni di offset e reset modali
- Simulazione CAM o del controllore — verificare il movimento graficamente prima che qualsiasi cosa venga eseguita
- Prova a vuoto — eseguire con mandrino spento e offset Z alzato di 50–100 mm
- Blocco singolo con override dell'avanzamento — eseguire il programma reale una riga alla volta a velocità ridotta
| Tipo di Errore | Rischio | Prevenzione |
|---|---|---|
| Comando modale non resettato | Movimento di taglio inatteso | Ripetere esplicitamente i G-code critici a ogni operazione |
| Sistema di coordinate errato | Lavorazione nella posizione sbagliata | Impostare sempre l'offset di lavoro all'inizio del programma |
| Offset lunghezza utensile mancante | Crash utensile o sovrataglio | Attivare G43 con valore H verificato prima del movimento in Z |
| Disallineamento unità (G20/G21) | Posizioni scalate o crash | Dichiarare le unità esplicitamente — non affidarsi mai ai valori predefiniti |
| Movimento rapido non sicuro | Collisione | Utilizzare piani di sicurezza e verificare il comportamento in prova a vuoto |
G-Code Avanzato: Macro, Sottoprogrammi e Cicli Fissi
Variabili Macro e Programmazione Parametrica
La programmazione macro introduce variabili nel G-code, consentendo logica parametrica e condizionale che i programmi statici non possono ottenere. Invece di codificare rigidamente profondità, posizioni o velocità di avanzamento, gli ingegneri definiscono i valori una volta e li richiamano in tutto il programma.
#100 = 20.0 (Lunghezza tasca)
Questo approccio è particolarmente prezioso per famiglie di componenti — dove diametro del foro, profondità della tasca o spaziatura dei fori variano in base alla configurazione — e per cicli di misurazione in macchina che adattano i parametri di lavorazione in base ai risultati della sonda. Il compromesso è la complessità: le macro richiedono documentazione e validazione accurate, e gli errori nella logica condizionale possono produrre movimenti imprevisti.
Sottoprogrammi e Funzioni Ripetute
I sottoprogrammi (chiamati con M98, restituiti con M99) consentono di definire sequenze di movimento ripetute una sola volta ed eseguirle più volte. Un modello di fori che appare sei volte su un componente non richiede sei copie della sequenza di foratura — un singolo sottoprogramma gestisce tutte le istanze.
M98 P2000 L6 (Chiama il sottoprogramma O2000 sei volte)
Oltre alla brevità del codice, i sottoprogrammi migliorano la coerenza: tutti e sei i fori seguono esattamente la stessa sequenza di movimento. Qualsiasi aggiornamento alla strategia di foratura — velocità di avanzamento, profondità, incremento di spezzettamento — richiede la modifica di un solo sottoprogramma, non di sei blocchi di codice separati.
Cicli Fissi: Produttività Senza Perdita di Controllo
I cicli fissi raggruppano sequenze di lavorazione comuni (foratura, maschiatura, alesatura, lamatura) in comandi singoli. Un ciclo di foratura che altrimenti richiederebbe blocchi separati di avvicinamento, penetrazione, sosta e ritiro diventa una sola riga:
G81 X20.0 Y10.0 Z-15.0 R2.0 F200
Questo riduce il tempo di programmazione, accorcia il codice e produce un comportamento coerente in tutti i fori del modello. L'avvertenza importante: i cicli fissi devono essere annullati con G80 al termine, e i loro parametri (modalità di ritiro, sosta, incremento di spezzettamento) devono corrispondere all'implementazione del controllore. Il comportamento dei cicli fissi varia tra controllori Fanuc, Haas e Siemens — verificare sempre rispetto al manuale di programmazione specifico della macchina.
Come Varia il G-Code tra Controllori CNC
Fanuc, Haas e Oltre
I controllori basati su Fanuc sono la cosa più vicina a uno standard di riferimento per il G-code nel settore. Molti costruttori di macchine utensili basano i loro sistemi di controllo sull'architettura Fanuc, rendendo il codice compatibile Fanuc ragionevolmente portabile tra macchine diverse. I controllori Haas sono in gran parte compatibili con Fanuc ma includono estensioni proprietarie, diversi stati modali predefiniti e sintassi macro specifica Haas che può alterare il comportamento di esecuzione su programmi condivisi.
I controllori Siemens e Heidenhain utilizzano la sintassi G-code ma operano in modo abbastanza diverso nella pratica. Heidenhain in particolare si affida all'input conversazionale per molte operazioni. Mazatrol (il sistema proprietario Mazak) è principalmente conversazionale con G-code come opzione secondaria. I programmi scritti per un tipo di controllore richiedono frequentemente la rigenerazione del post-processore — non solo la modifica — prima di essere eseguiti su una piattaforma diversa.
Perché il G-Code Non è Universale
Differenze specifiche che contano nella pratica:
- I set di codici G e M supportati variano — alcuni codici validi su un controllore generano allarmi su un altro
- I parametri dei cicli fissi (profondità di spezzettamento, tipo di ritiro, temporizzazione della sosta) differiscono tra produttori
- La sintassi delle variabili macro e i comandi di logica condizionale sono specifici del controllore
- Gli algoritmi di look-ahead e i profili di accelerazione influenzano la fluidità del movimento anche quando il G-code è identico
Questo è il motivo per cui i post-processori CAM sono specifici della macchina piuttosto che generici. Il post-processore traduce i percorsi utensile CAM nel dialetto G-code corretto per il controllore di destinazione — non in G-code universale che qualsiasi macchina può eseguire.
Cosa Devono Sapere Progettisti e Team di Approvvigionamento
Dal punto di vista dell'approvvigionamento, il G-code deve essere trattato come dato di produzione specifico della macchina. Condividere un file G-code tra fornitori presuppone macchine e controllori identici — un presupposto che spesso non regge. La migliore pratica è condividere i dati CAD e CAM piuttosto che il G-code finale, e confermare il tipo di macchina e la versione del controllore prima del trasferimento dei programmi. Quando il G-code deve essere condiviso, la simulazione sul controllore ricevente prima della lavorazione è essenziale.
Conclusione
Il G-code nella lavorazione CNC è lo strato finale tra l'intento progettuale e il taglio fisico. I sistemi CAM pianificano il percorso utensile; il file G-code è ciò che la macchina effettivamente esegue. Comprendere la struttura del G-code, la logica modale e la sequenza di esecuzione dà agli ingegneri visibilità diretta su ciò che accade al tagliente — e perché si verificano problemi quando si verificano.
Per chiunque lavori in ambienti CNC — che si tratti di scrivere programmi, revisionare configurazioni dei fornitori o risolvere problemi di lavorazione — la conoscenza del G-code significa diagnosi più rapida, migliore comunicazione con gli operatori e meno sorprese in officina. Non è necessario scrivere G-code da zero in un flusso di lavoro guidato da CAM. È necessario saperlo leggere, capire cosa farà la macchina e riconoscere quando qualcosa nel codice non corrisponde al risultato previsto.
FAQ
Tutte le macchine CNC usano lo stesso G-code?
No. Il G-code non è completamente standardizzato nel settore. I controllori Fanuc, Haas, Siemens e Heidenhain usano tutti la sintassi G-code con set di comandi, definizioni di cicli fissi, sintassi macro e stati modali predefiniti variabili. I programmi che funzionano correttamente su un controllore possono generare allarmi o produrre movimenti diversi su un altro. Questo è il motivo per cui i post-processori CAM sono specifici del controllore.
Le macchine CNC possono funzionare senza G-code?
A livello di controllo, no. Anche la programmazione conversazionale e i percorsi utensile generati da CAM vengono in ultima analisi tradotti in G-code (o istruzioni equivalenti a basso livello) per l'esecuzione. Il G-code è il linguaggio di esecuzione nativo della macchina — tutto il resto è un livello sopra di esso.
La programmazione manuale del G-code è ancora necessaria?
La programazione manuale completa è raramente richiesta negli ambienti di produzione. Tuttavia, leggere e modificare il G-code è ancora una competenza pratica per il debug, l'ottimizzazione dei tempi di ciclo, piccole modifiche ai programmi esistenti e la comunicazione con operatori di macchine e fornitori. La maggior parte degli ingegneri CNC non scrive programmi da zero, ma lavora regolarmente con file G-code.
Come posso testare in sicurezza un nuovo programma G-code?
Seguire un approccio di validazione a strati: rivedere il codice per unità, sistemi di coordinate e dichiarazioni di offset; eseguire la simulazione CAM o del controller; effettuare una prova a vuoto con il mandrino spento e l'asse Z sollevato di 50–100 mm sopra il pezzo; quindi eseguire un singolo blocco con override di avanzamento ridotto prima di impegnarsi in un ciclo completo.
Qual è la differenza tra G-code e programmazione conversazionale?
Il G-code è esplicito e basato su testo — ogni azione della macchina è codificata direttamente. La programmazione conversazionale utilizza menu e prompt per definire le operazioni, che il controller converte internamente in G-code. La programmazione conversazionale è più veloce per parti semplici sulla macchina; il G-code offre maggiore trasparenza, portabilità e controllo per programmi complessi multi-operazione.


